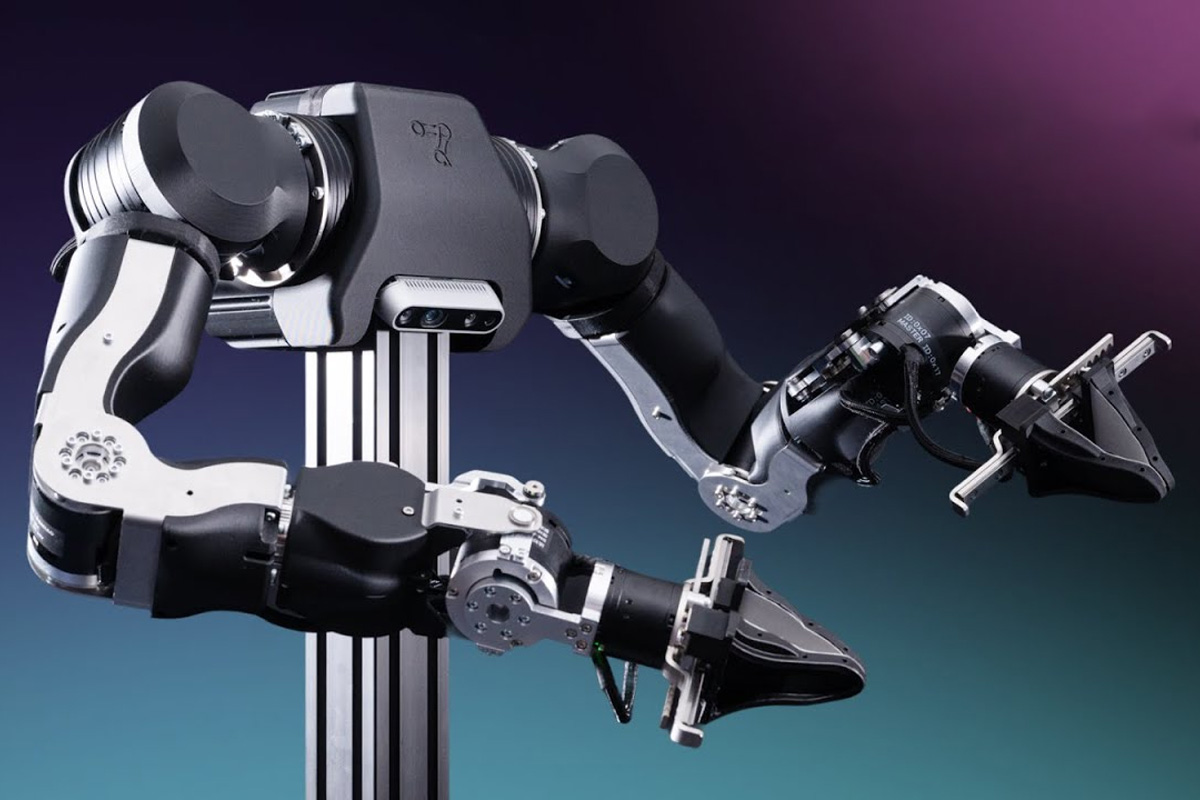
OpenArm 2.0 от базирующейся в Токио компании Enactic — это роботизированный манипулятор с 7-DOF на основе открытого аппаратного обеспечения, предназначенный для исследований в области физического ИИ, телеуправления и сбора данных при насыщенном контактном взаимодействии. Он использует обратимые шарниры с квазипрямым приводом (QDD) для обеспечения податливого движения и двустороннего управления с силовой обратной связью.
Манипулятор рассчитан на номинальную полезную нагрузку 4,1 кг и пиковую 6 кг, поддерживает управление CAN-FD с частотой 1 кГц и оснащён компактным параллельным захватом с камерой, встроенной в захват, и сменными пальцами. Поддерживает двустороннее телеуправление с силовой обратной связью, компенсацию силы тяжести и податливое взаимодействие; его конструкция выполнена из алюминия и нержавеющей стали, а основание — рама MISUMI. Экосистема также включает OpenArm Cell для стандартизированной оценки и OpenArm KER — реплику без двигателей для телеуправления и сбора данных. С открытым исходным кодом доступны CAD, BOM, прошивка, ПО управления, ROS 2, MuJoCo, Isaac Lab и инструменты для работы с наборами данных, поддерживающие такие приложения, как имитационное обучение, обучение с подкреплением, перенос из симуляции в реальность и роботизированная манипуляция.
Технические характеристики OpenArm 2.0:
- Связь
- CAN-FD (рекомендуется): номинальная скорость 1 Мбит/с, скорость передачи данных 5 Мбит/с, частота контура управления 1 кГц
- Резервный режим Classic CAN 2.0 @ 1 Мбит/с
- Прошивка ID/параметров двигателя через отладочный инструмент Damiao по UART @ 921600 bps
- Путь хоста: Linux SocketCAN (Ubuntu 22.04 / 24.04); без бортового компьютера
- Степени свободы (DOF) – 7-осевой манипулятор + 1 параллельный двухпальцевый захват (8 приводов). Двурукая система = 14 DOF манипуляторов + 2 захвата
- Двигатели / приводы – 8× двигателей Damiao на каждую руку (QDD / планетарный редуктор с низким передаточным отношением; протокол Damiao)
- 2× DAMIAO DM-J8009P-2EC — J1, J2 (плечевой сустав / высокая нагрузка); Номинальный момент 20 Н·м, пиковый 40 Н·м, передаточное отношение 9:1
- 1× DAMIAO DM-J4340P-2EC — J3 (верхняя часть руки / высокая нагрузка); Номинальный момент 9 Н·м, пиковый 27 Н·м
- 1× DAMIAO DM-J4340-2EC — J4 (локоть / средняя нагрузка; серия 4340 не является QDD); Номинальный момент 9 Н·м, пиковый 27 Н·м
- 4× DAMIAO DM-J4310-2EC V1.1 — J5, J6, J7 + захват (запястье / кисть); Номинальный момент 3 Н·м, пиковый 7 Н·м
- Полезная нагрузка (включая концевой эффектор)
- Номинальная 4,1 кг — удерживается в течение 1 минуты в наихудшем положении (рука полностью вытянута)
- Пиковая 6,0 кг — перемещение в наихудшее положение за 3 с + удержание 1 с
- Если установлен инструмент массой 1,5 кг: остаточная полезная нагрузка ≈ 2,6 кг номинальная / 4,5 кг пиковая
- Зона досягаемости – 606 мм (партнёр OpenArm 2.0 / значение, указанное в CAD).
- Захват
- Компактный двухпальцевый клещевой / параллельный захват
- Максимальное раскрытие губок 88 мм; полностью закрыт = губки соприкасаются
- Ход ротора: закрыто → открыто 60°; нулевое положение двигателя = полностью закрыто
- Ползуны на шарикоподшипниках + подшипники шарнирного механизма (предназначены для силовой обратной связи / двусторонней телеоперации)
- RGB-камера, установленная в захвате 2.0
- Поддерживает Intel RealSense D435 для видов от груди / сверху и D405 для крупных планов при установке на запястье
- Пользовательские инструменты крепятся заменой интерфейсной детали J8_B
- Энкодеры – 14-битные магнитные однооборотные, по два энкодера на двигатель (выходной + роторный)
- Режимы управления – режим Damiao MIT (kp, kd, q, dq, tau), а также режимы положения и скорости Damiao
- Безопасность
- Механические ограничения на каждой оси
- Шарниры QDD/с низким передаточным отношением допускают обратный привод (рука уступает при контакте)
- Защиты драйвера Damiao: перегрев, повышенное/пониженное напряжение, сверхток
- Обработка bus-off/потери связи в SocketCAN (интерфейс может оставаться отключенным после bus-off)
- Дополнительное оснащение ячейки: световые завесы/зонные датчики, аварийный останов, калибровочное приспособление
- Питание
- Двигатели – 24 В постоянного тока (8009P также поддерживает 24–48 В)
- Токи – 8009P: номинальный ток 20 А/пиковый 50 А на каждый; 4340/4310: номинальный ток 2,5 А
- Справочное потребление OpenArm Cell ≈ 480 Вт + ПК
- Габариты
- В человеческом масштабе, пропорции рассчитаны на человека ростом ~160–165 см
- Опорная плита 190 × 250 мм, толщиной 8 мм, шаг отверстий 30 мм, 48 × резьбовых отверстий M6
- Масса – ~5,5 кг на руку
- Материал
- Алюминий + нержавеющая сталь на конструкционных / высоконагруженных частях
- Корпуса, напечатанные на 3D-принтере
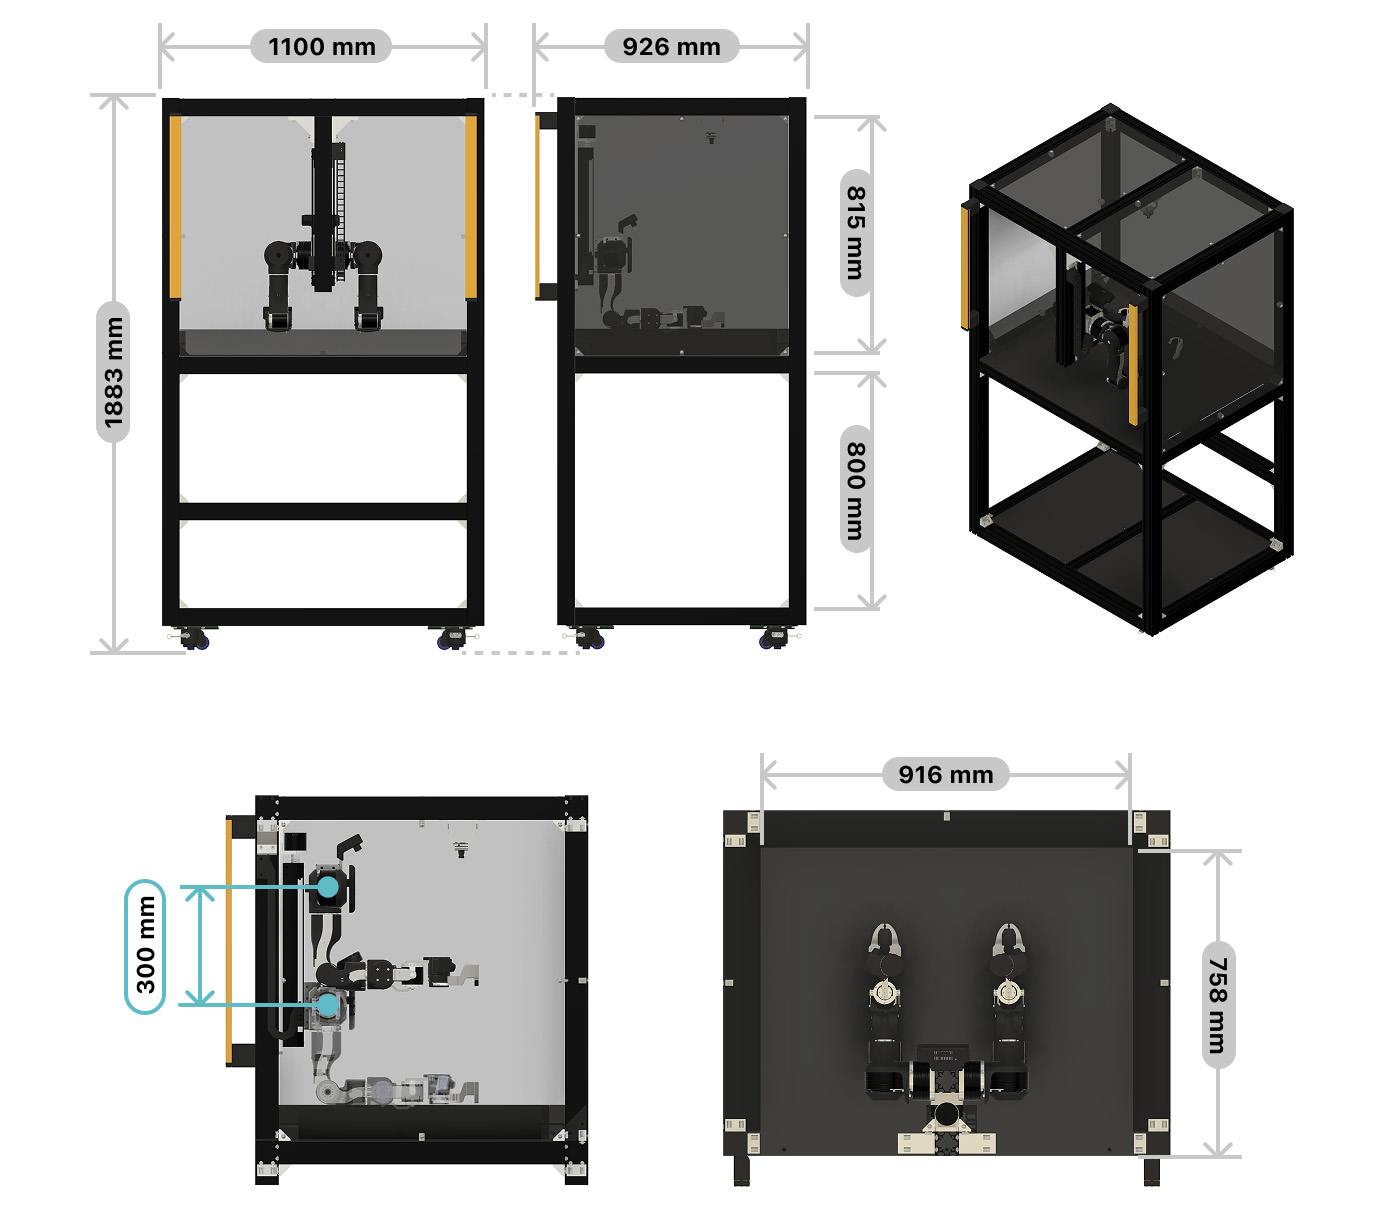
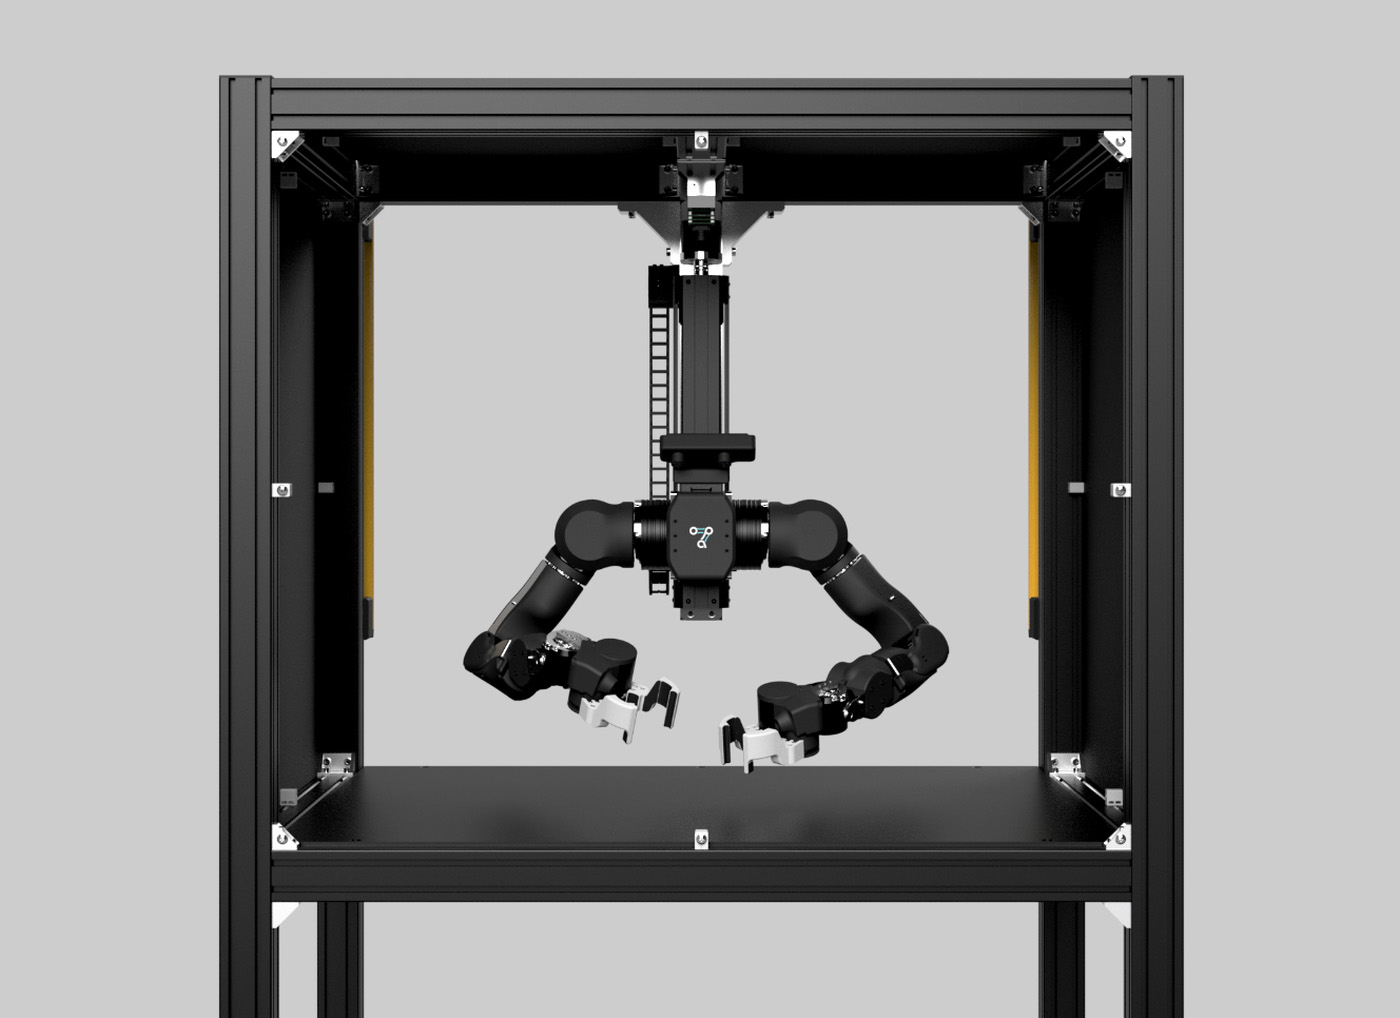
Проект OpenArm также включает OpenArm Cell — стандартизированный корпус для оценки, собранный с использованием алюминиевых профилей MISUMI. Его масса составляет около 100 кг, и он включает моторизованный подъемник по оси Z, позволяющий регулировать высоту рабочей зоны. Специальное калибровочное приспособление также устанавливает робота в фиксированное нулевое положение, помогая сохранять постоянное начальное положение руки между настройками. В Cell также предусмотрены элементы безопасности, такие как световые завесы, которые останавливают робота, когда кто-то входит в рабочую зону.
Третья часть проекта — OpenArm KER (кинематически эквивалентная копия), безмоторный ведущий манипулятор, предназначенный для телеуправления. В нем используется та же компоновка суставов и размеры звеньев, что и в OpenArm, что обеспечивает отображение движений 1:1 на манипулятор робота. В KER используются 16 магнитных энкодеров и шарниры на подшипниках вместо двигателей, поэтому оператор может перемещать его с небольшим сопротивлением во время длительных сеансов сбора данных. Хотя KER входит в линейку OpenArm 2.0, сроки полноценного выпуска пока не объявлены.
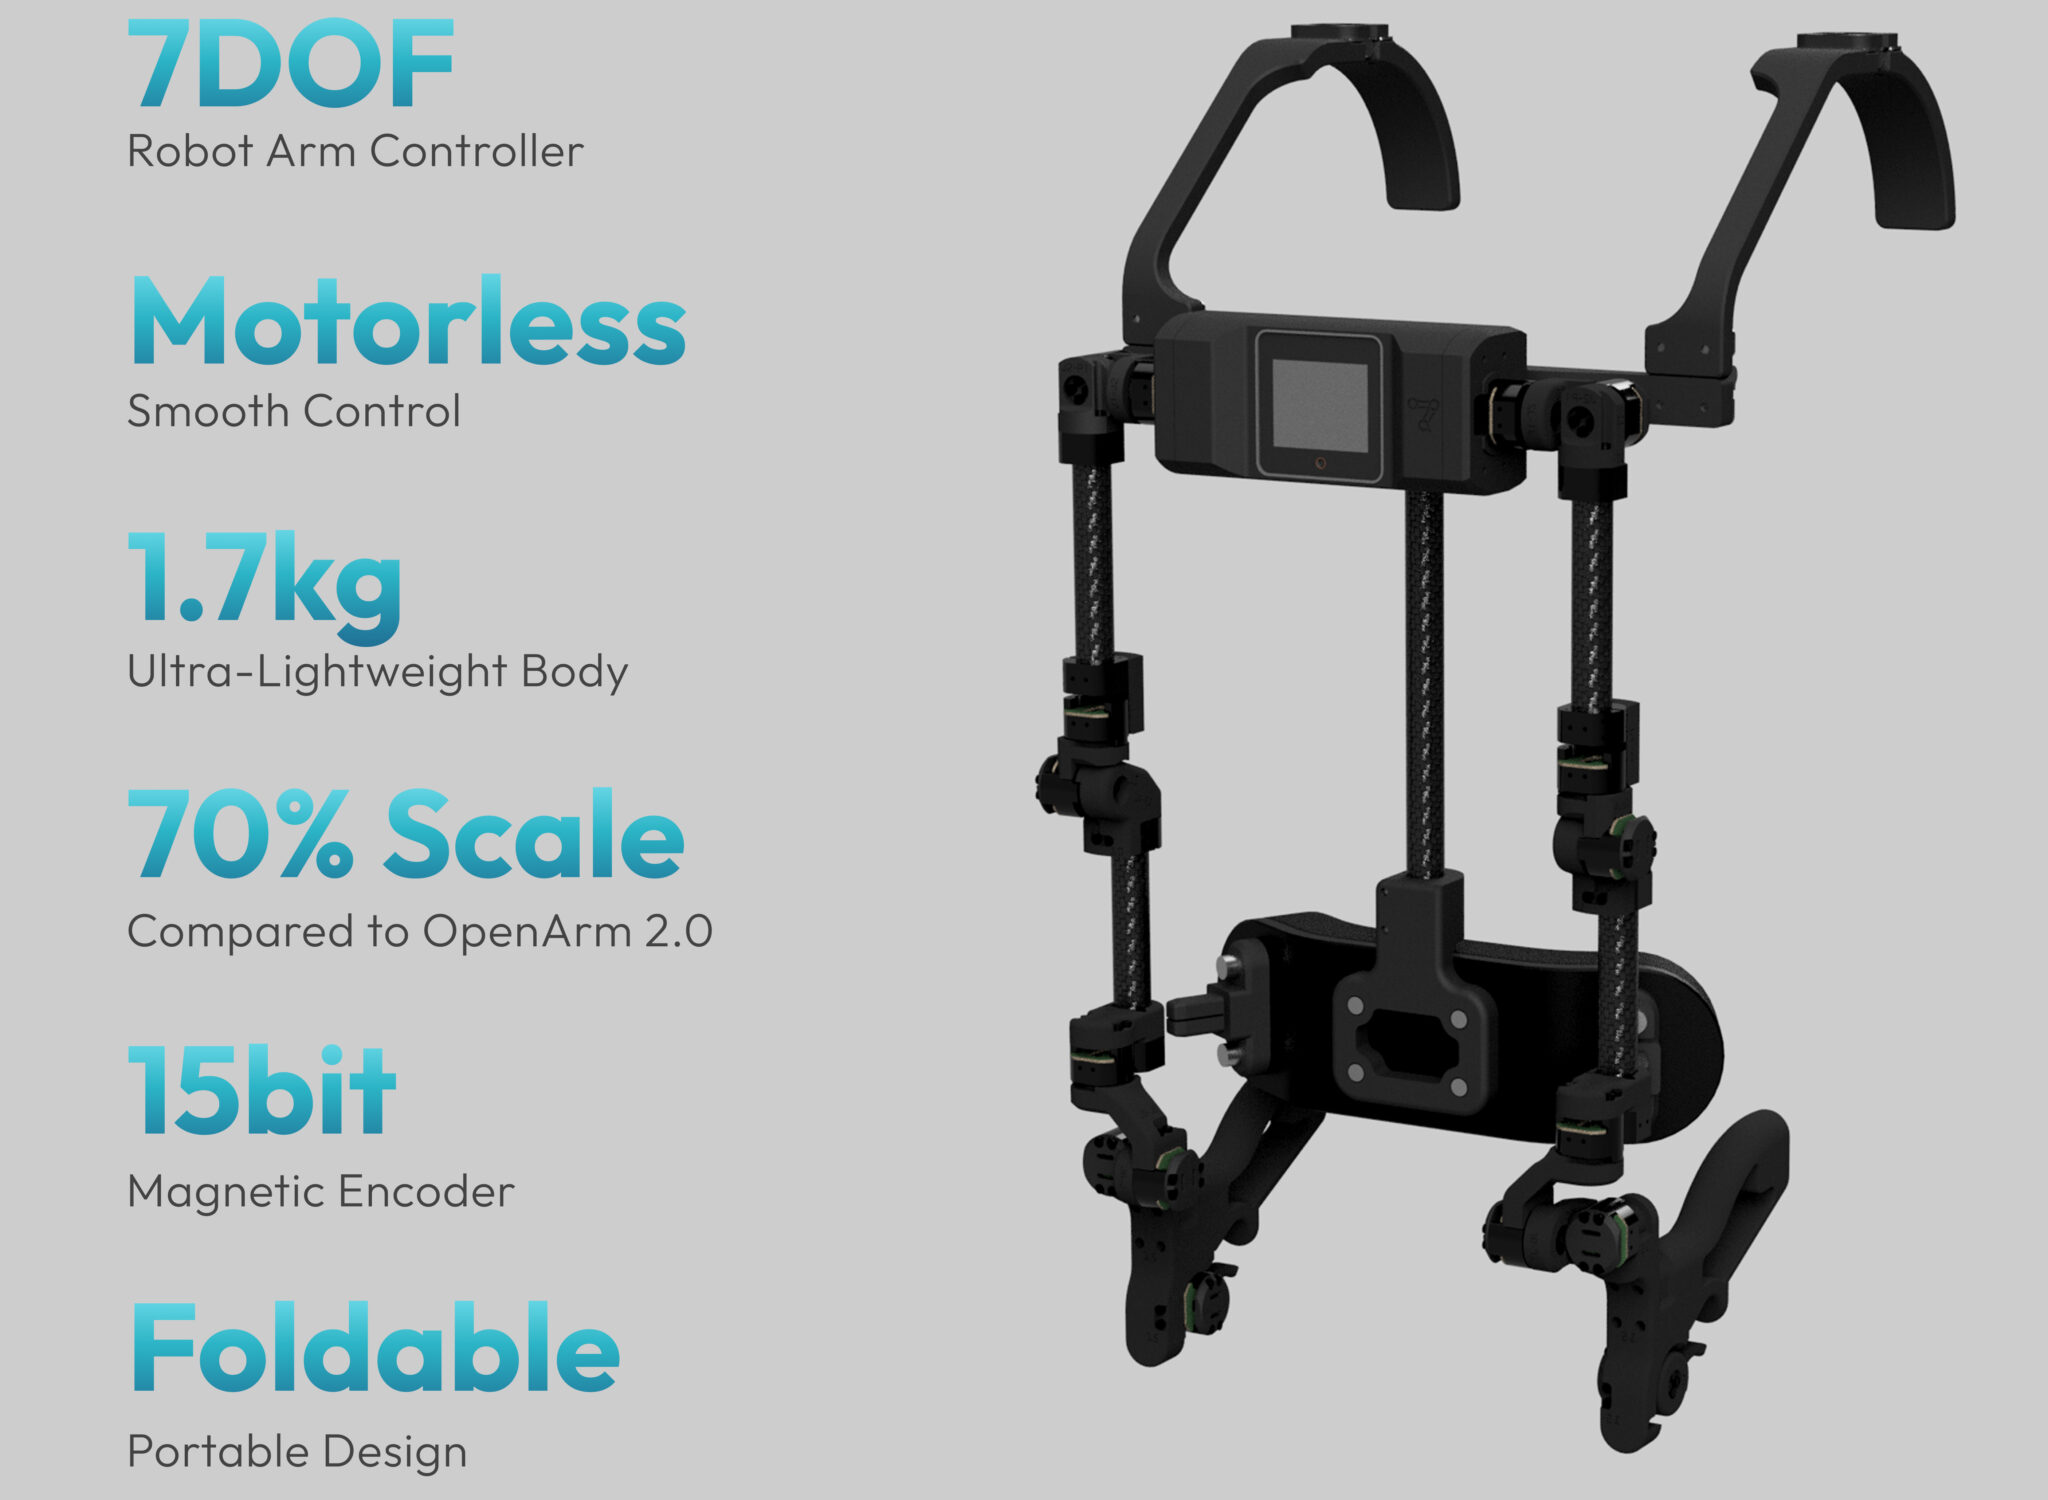
OpenArm KER — это безмоторный контроллер с 7 степенями свободы, 15-битными магнитными энкодерами и легкой складной конструкцией.OpenArm управляется программным обеспечением, работающим на ПК с Linux (Ubuntu 22.04/24.04) и обменивающимся данными через SocketCAN. Стек программного обеспечения с открытым исходным кодом включает библиотеки CAN-FD для C++ и Python, ROS 2, конфигурации MoveIt2 для двуручного управления и узлы Dora для сбора данных и телеуправления. Он также поддерживает MuJoCo и Isaac Lab, а также LeRobot от Hugging Face и библиотека mink для решения задач кинематики. Платформа включает OpenArm Online, где исследователи могут отправлять обученные политики в виде Docker-контейнеров и оценивать их на смоделированных задачах через веб-браузер. CAD-файлы аппаратного обеспечения в форматах STEP, STL и Fusion 360 лицензированы на условиях CERN-OHL-S-2.0, тогда как большинство репозиториев программного обеспечения используют лицензию Apache 2.0. Файлы аппаратного обеспечения, программное обеспечение, CAD-проекты и другие ресурсы проекта доступны на GitHub и странице документации проекта.
Ранее уже рассказывалось о других роботизированных манипуляторах с открытым исходным кодом, включая Waveshare RoArm-M2 , 4-DOF-манипулятор на базе ESP32, Yahboom DOFBOT , 6-DOF манипулятор с машинным зрением на базе Jetson Nano, d Seeed Studio reBot Arm B601-DM , 6-осевой роботизированный манипулятор (плюс параллельный захват), предназначенный для снижения порога входа в обучение в области воплощённого ИИ. OpenArm 2.0 — высококлассное исполнение с QDD-моторами, конструкцией из алюминия и нержавеющей стали, номинальной полезной нагрузкой 4,1 кг и пиковой 6,0 кг.
Enactic работает с сертифицированными производителями , а не продаёт OpenArm напрямую. WowRobo — один из сертифицированных производителей, при этом OpenArm 2.0 стоит от $6,500 , OpenArm Cell — $6,200, а OpenArm KER — $2,599. WowRobo указывает срок поставки 20–40 дней и доставку по всему миру. RT Corporation в Японии также поставляет собранные и протестированные устройства OpenArm, цена по запросу. Дополнительная информация, включая полные технические характеристики, обучающие материалы и CAD-файлы, доступна на веб-сайте OpenArm.
Выражаем свою благодарность источнику, с которого взята и переведена статья, сайту cnx-software.com.
Оригинал статьи вы можете прочитать здесь.