Q8botOne – четвероногий робот размером с ладонь с открытым исходным кодом на ESP32-C3 с интеллектуальными приводами DYNAMIXEL (краудфандинг)

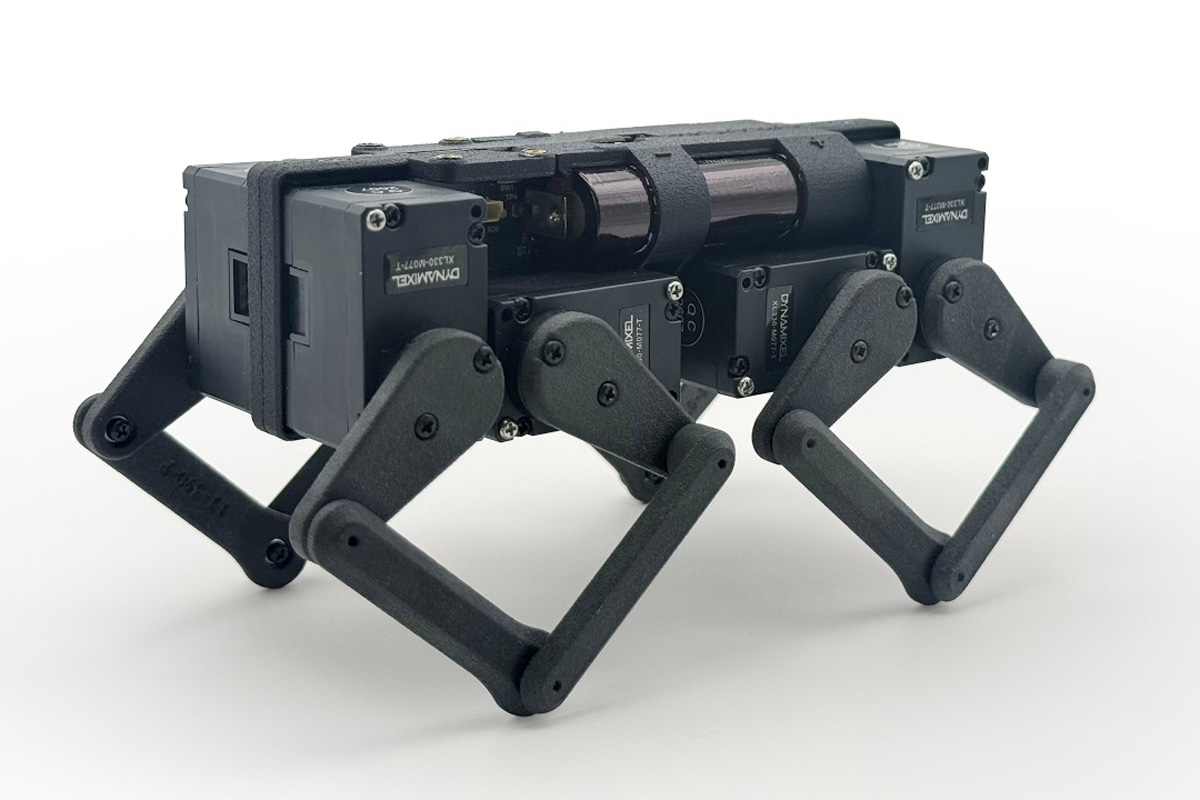
ZeroWire Robotics Q8botOne — это четвероногий робот размером с ладонь с открытым исходным кодом, построенный на базе микроконтроллера ESP32-C3 и интеллектуальных приводов ROBOTIS DYNAMIXEL. Благодаря уникальной архитектуре без проводов все компоненты робота интегрированы на центральную печатную плату, которая также используется в качестве несущего шасси.

Робот примерно размером со смартфон и может бегать трусцой, прыгать и нести груз до двух раз больше собственного веса в 250 граммов. Основная PCB использует специализированный понижающий преобразователь 6 В/16 А для питания двигателей и включает систему управления батареей для двух литий-ионных элементов 14500. Для управления в комплект входит отдельная PCB контроллера ESP32-C3 с Adafruit Mini I2C Gamepad.
Читать далее «Q8botOne – четвероногий робот размером с ладонь с открытым исходным кодом на ESP32-C3 с интеллектуальными приводами DYNAMIXEL (краудфандинг)»

OpenArm 2.0 – роботизированная рука с открытым исходным кодом и 7 степенями свободы, суставами QDD, двусторонней силовой обратной связью и камерой в кисти

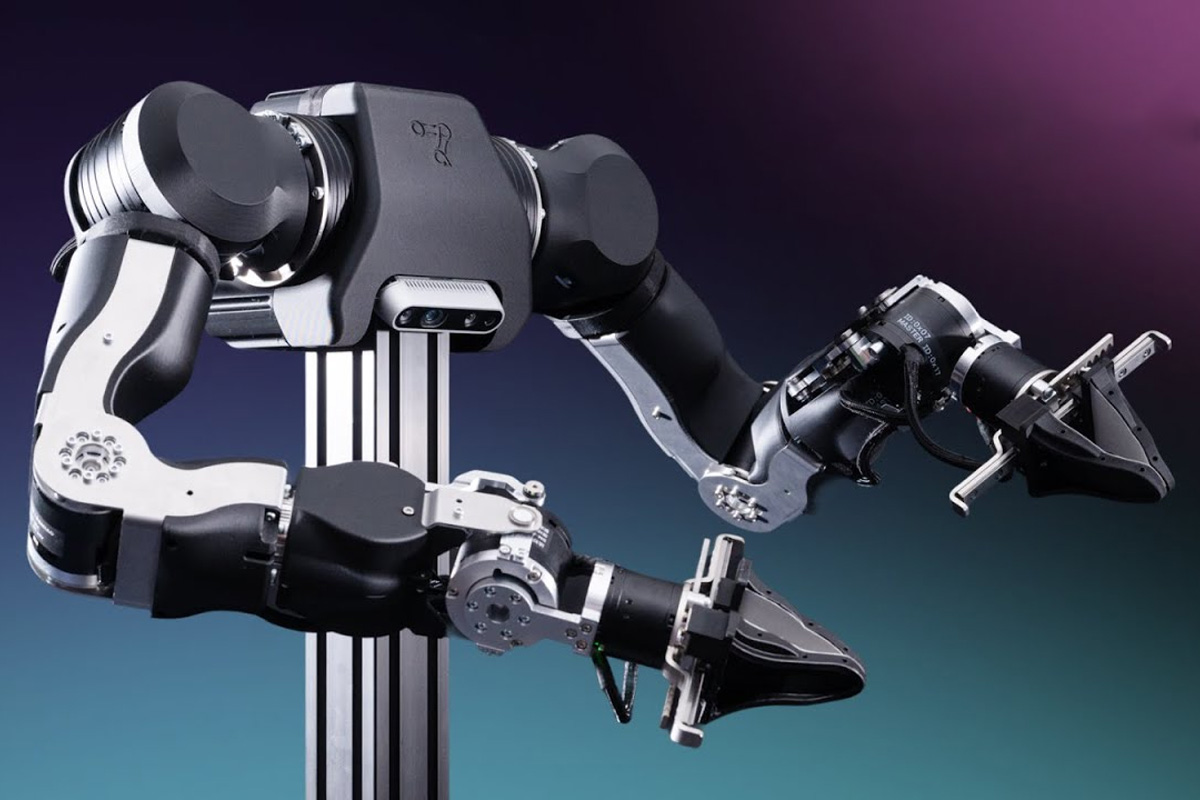
OpenArm 2.0 от базирующейся в Токио компании Enactic — это роботизированный манипулятор с 7-DOF на основе открытого аппаратного обеспечения, предназначенный для исследований в области физического ИИ, телеуправления и сбора данных при насыщенном контактном взаимодействии. Он использует обратимые шарниры с квазипрямым приводом (QDD) для обеспечения податливого движения и двустороннего управления с силовой обратной связью.

Манипулятор рассчитан на номинальную полезную нагрузку 4,1 кг и пиковую 6 кг, поддерживает управление CAN-FD с частотой 1 кГц и оснащён компактным параллельным захватом с камерой, встроенной в захват, и сменными пальцами. Поддерживает двустороннее телеуправление с силовой обратной связью, компенсацию силы тяжести и податливое взаимодействие; его конструкция выполнена из алюминия и нержавеющей стали, а основание — рама MISUMI. Экосистема также включает OpenArm Cell для стандартизированной оценки и OpenArm KER — реплику без двигателей для телеуправления и сбора данных. С открытым исходным кодом доступны CAD, BOM, прошивка, ПО управления, ROS 2, MuJoCo, Isaac Lab и инструменты для работы с наборами данных, поддерживающие такие приложения, как имитационное обучение, обучение с подкреплением, перенос из симуляции в реальность и роботизированная манипуляция.

Читать далее «OpenArm 2.0 – роботизированная рука с открытым исходным кодом и 7 степенями свободы, суставами QDD, двусторонней силовой обратной связью и камерой в кисти»

Gearotons M17 – недорогой NEMA-17 4-в-1 серводвигатель с драйвером, контроллером движения и энкодером

Сервомотор Gearotons M17 с открытым аппаратным обеспечением объединяет четыре части оси движения в одном стандартном корпусе NEMA-17 без выступов: двигатель, драйвер, контроллер движения и энкодер.

Такой уровень интеграции позволяет сделать устройство недорогим (от 20 долларов и выше) и более простым в использовании. Пользователю не нужно ничего искать и подбирать, соединять проводами между платами и настраивать. Достаточно подключить питание и один кабель данных — и устройство готово к работе.

Читать далее «Gearotons M17 – недорогой NEMA-17 4-в-1 серводвигатель с драйвером, контроллером движения и энкодером»

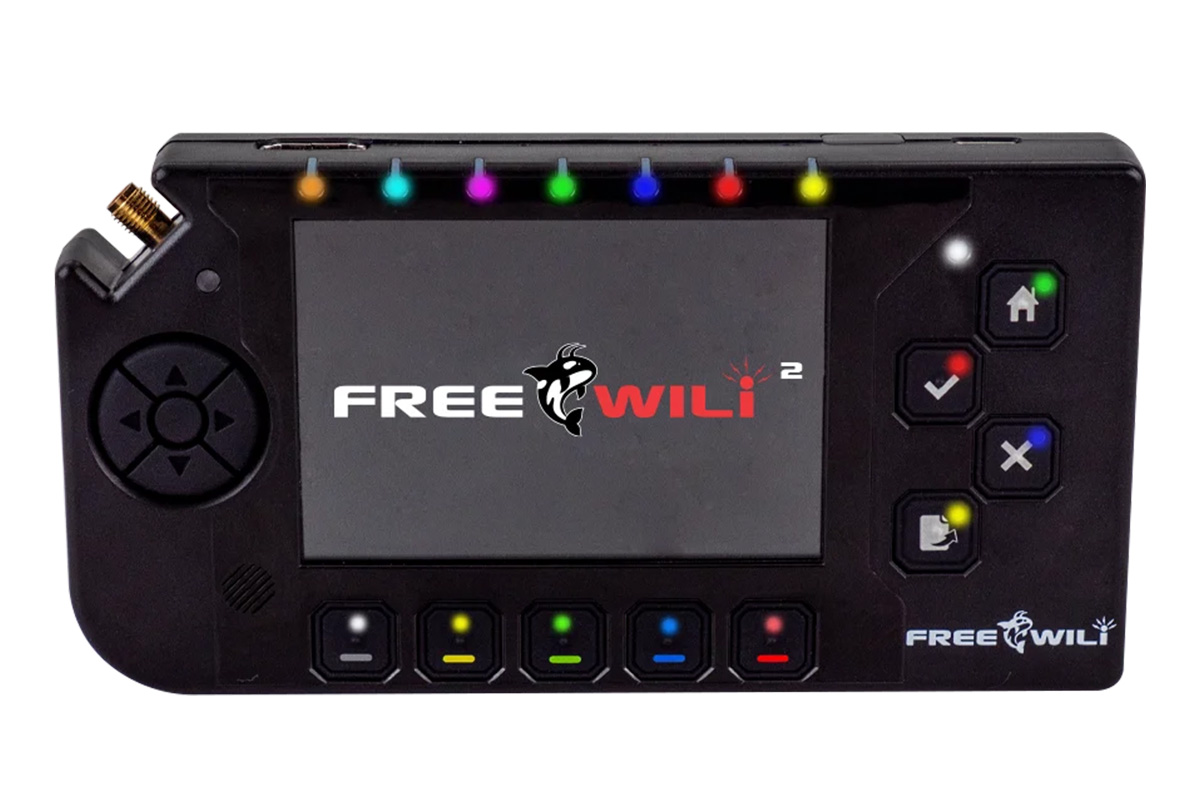
FREE-WILi 2 — портативный хакерский мультитул с двумя микроконтроллерами RP2350, ESP32-C5, FPGA ICE40 и Raspberry Pi CM0

FREE-WILi 2 (Founder Edition) — это портативный хакерский мультитул и лаборатория с открытым аппаратным обеспечением, предназначенные для аппаратных хакеров, пентестеров и разработчиков встраиваемых систем. Разработанный как «открытый электронный мультитул», прибор объединяет ряд микросхем и модулей в портативном корпусе, включая два микроконтроллера Raspberry Pi RP2350, ESP32-C5 для беспроводной связи, FPGA Lattice ICE40UP5K и Raspberry Pi CM0 для запуска полноценной ОС Linux.

Устройство также оснащено 3,5-дюймовым емкостным сенсорным экраном, физическим интерфейсом с 14 кнопками и модульными разъемами «Orca» для расширения аппаратных возможностей. Его беспроводные функции включают Wi-Fi 2,4/5 ГГц, Bluetooth, LoRa, связь на частотах ниже 1 ГГц, NFC, RFID 125 кГц и ИК. Эти возможности делают его очень подходящим для тестирования беспроводных сетей, отладки встраиваемого оборудования, управления в реальном времени, разработки электроники и ретро-игр, с поддержкой Adafruit Fruit Jam, PICO-8 и Doom.

Читать далее «FREE-WILi 2 — портативный хакерский мультитул с двумя микроконтроллерами RP2350, ESP32-C5, FPGA ICE40 и Raspberry Pi CM0»

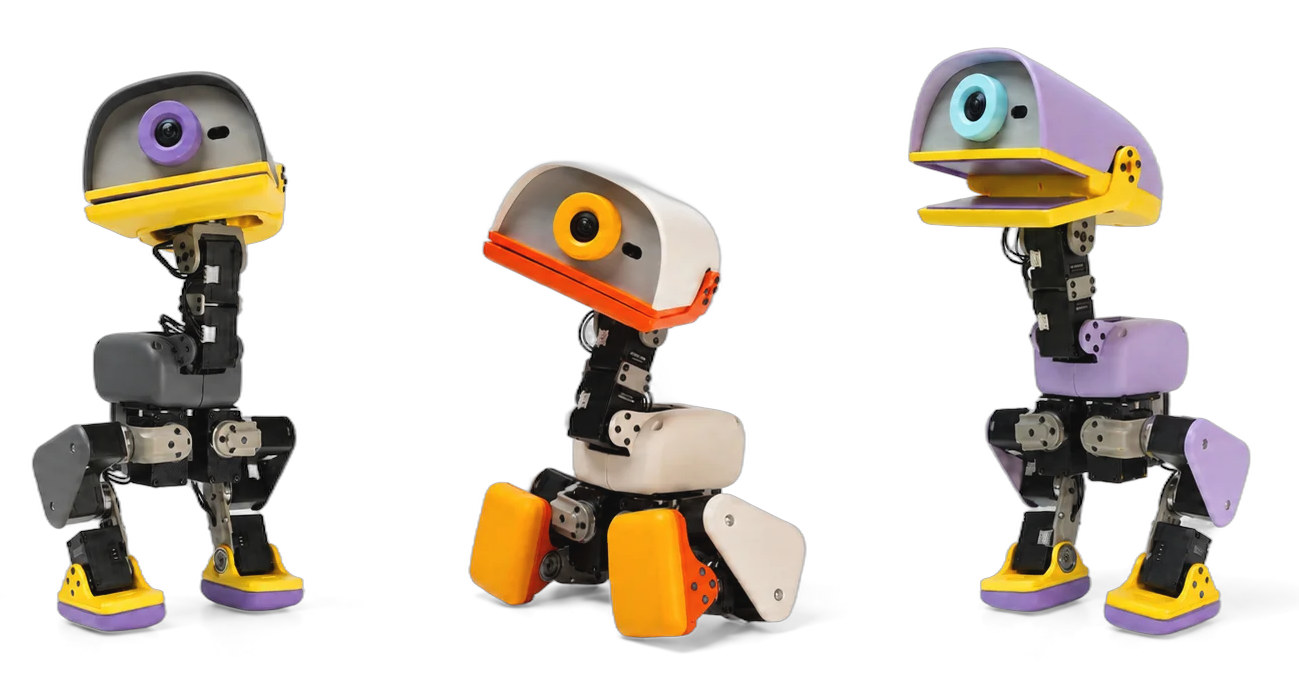
Microduck – уткоподобный двуногий робот, созданный для экспериментов с физическим ИИ и развлечений

Компании Pollen Robotics и Hugging Face представили Microduck — двуногого робота высотой 25 см с 15 моторами, камерой, датчиком глубины, двумя датчиками движения и подвижным клювом, способным поднимать предметы.

Это последовало за запуском настольного робота Reachy Mini в начале этого года, который оснащался модулем Raspberry Pi CM4 или мог подключаться к компьютеру. В некотором смысле Microduck можно рассматривать как Reachy Mini с ногами, но компания утверждает, что это разные продукты. Reachy Mini нацелен на взаимодействие человека и робота, тогда как Microduck ориентирован на движение/действие, хотя он также оснащён микрофоном и динамиком для аудиовзаимодействия.

Читать далее «Microduck – уткоподобный двуногий робот, созданный для экспериментов с физическим ИИ и развлечений»

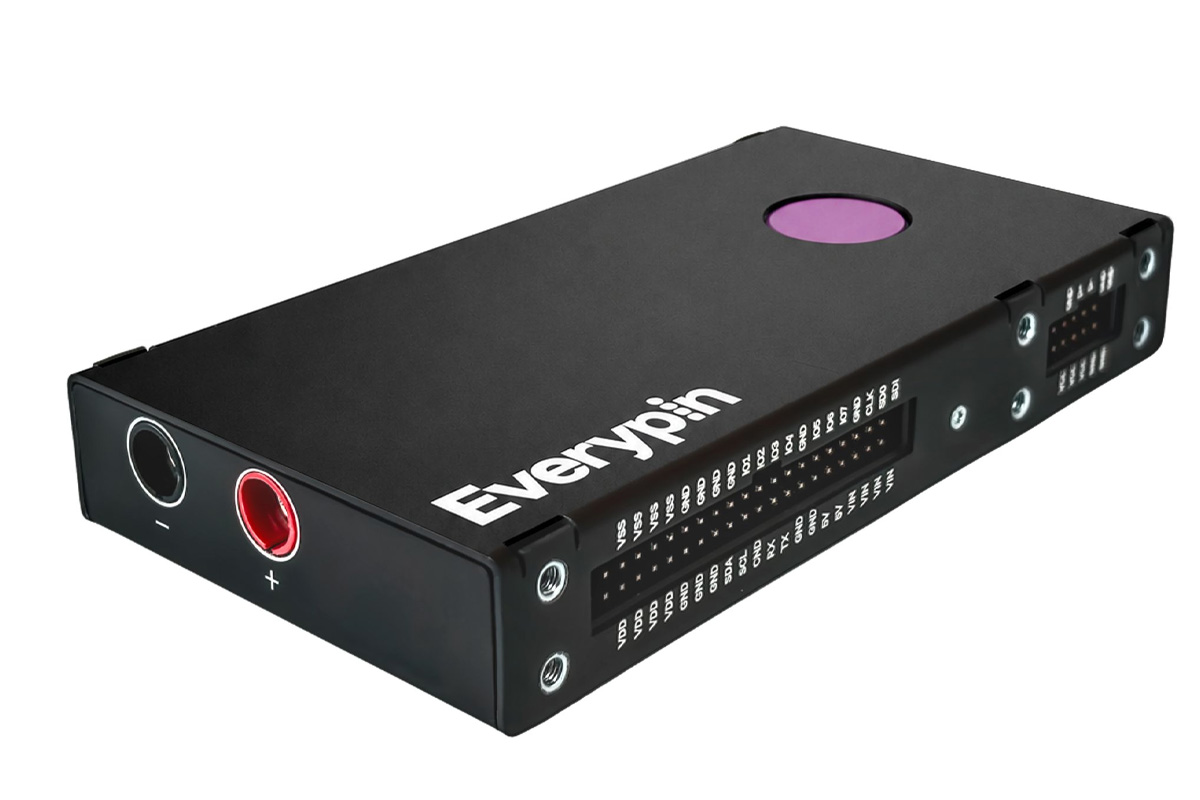
PwrBlock 323 – программируемый источник питания USB-C PD для автоматизированных тестовых приспособлений (краудфандинг)

Финская компания Everypin представила PwrBlock 323 — программируемый источник питания USB-C PD, разработанный специально для автоматизированных тестовых приспособлений. Он может обеспечивать от 1 до 32 В при токе до 3 А, с выходной мощностью до 92 Вт от источника USB-C PD мощностью 100 Вт, и поддерживает управляемое программным обеспечением переключение питания, измерение напряжения и тока, а также циклическое переключение питания для тестируемого устройства (DUT).

Компания подчеркивает, что PwrBlock 323 может быть установлен внутри тестового приспособления или стенда с использованием его монтажных точек и штыревых разъемов для непосредственного управления и питания тестируемого устройства в рамках автоматизированной тестовой последовательности. Он добавляет еще один вариант к программируемым лабораторным источникам питания USB-C, таким как Ampisu , PocketPD , и BenchVolt PD ,

Читать далее «PwrBlock 323 – программируемый источник питания USB-C PD для автоматизированных тестовых приспособлений (краудфандинг)»

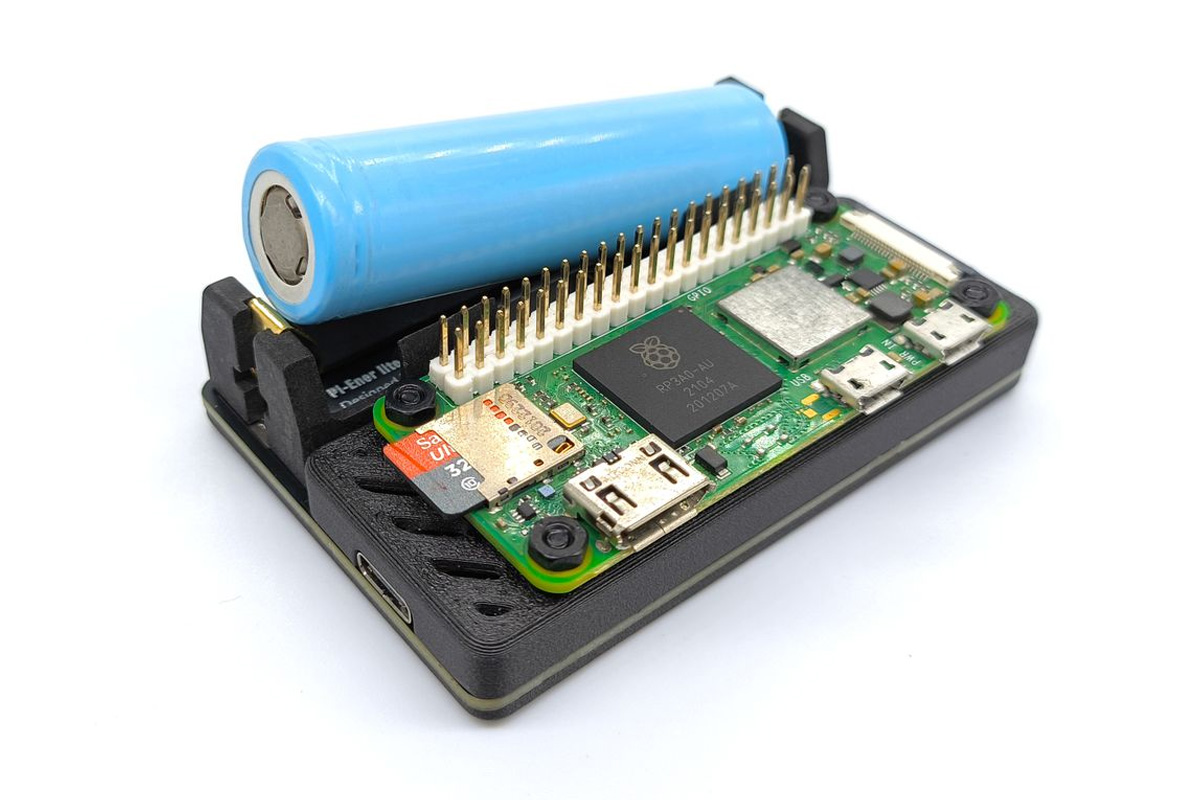
Pi-Ener-lite – компактная UPS-плата для Raspberry Pi Zero с RTC и датчиком заряда

Разработанная китайской студией ACE Design Studio, Pi-Ener-lite представляет собой специализированную UPS-плату, созданную специально для серии Raspberry Pi Zero. Она оснащена стандартным держателем литий-ионного элемента 18650 с плоским верхом и переключается на питание от батареи при пропадании внешнего питания, поддерживая при этом одновременную зарядку и разрядку.

Pi-Ener-lite подключается к нижней части Raspberry Pi Zero через семь подпружиненных пого-пинов, которые обеспечивают как подачу питания, так и передачу данных по I2C, оставляя верхний GPIO-разъем свободным для других HAT или расширений.

Читать далее «Pi-Ener-lite – компактная UPS-плата для Raspberry Pi Zero с RTC и датчиком заряда»

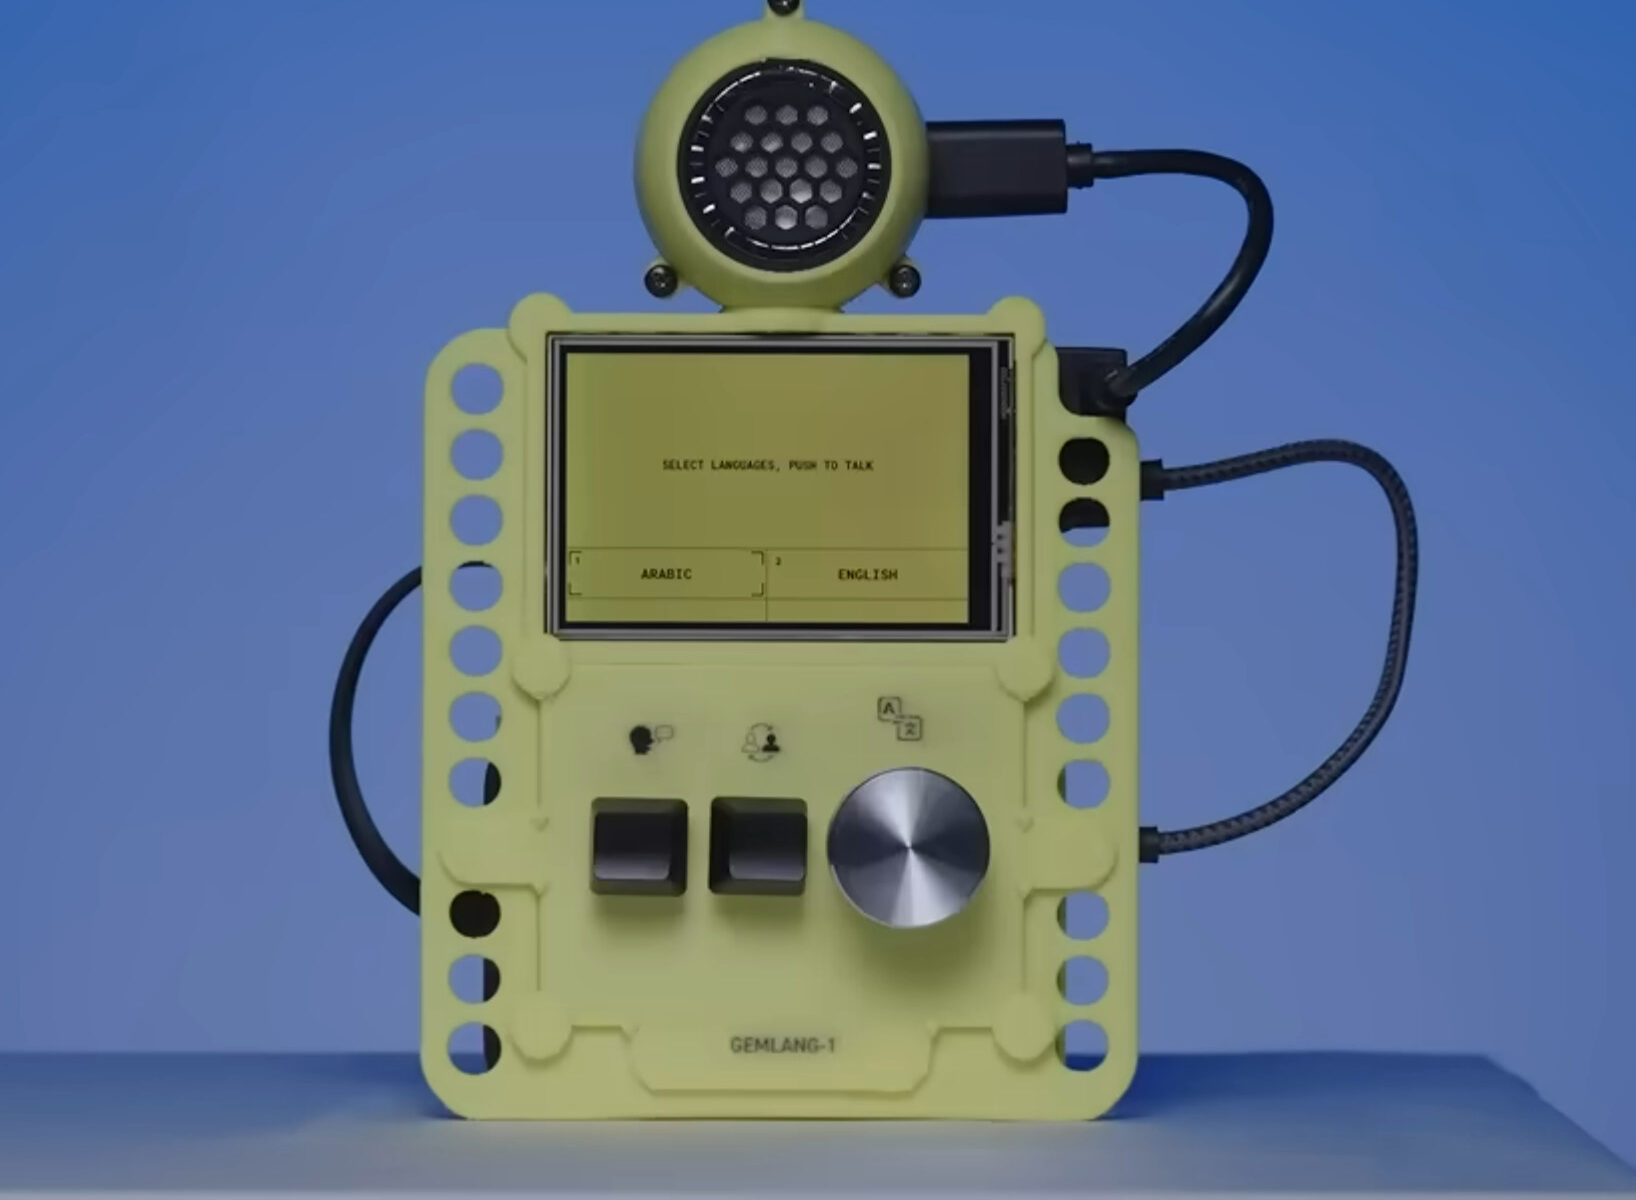
Gemma Translator — многоязычный интерпретатор, работающий локально на Raspberry Pi 5 с использованием среды выполнения LiteRT

Gemma Translator — это проект с открытым исходным кодом для Raspberry Pi 5, который выступает в роли многоязычного интерпретатора, работающего локально без доступа к облаку, с использованием Google Gemma 4 и среды выполнения LiteRT.

Это проект, созданный тремя инженерами Google при помощи Google Antigravity. Он включает код для запуска полностью офлайн голосового переводчика/интерпретатора на устройстве с использованием Gemma 4 E2B (2.3B эффективных / ~5.1B всего параметров с послойными эмбеддингами) и среды выполнения LiteRT.

Читать далее «Gemma Translator — многоязычный интерпретатор, работающий локально на Raspberry Pi 5 с использованием среды выполнения LiteRT»