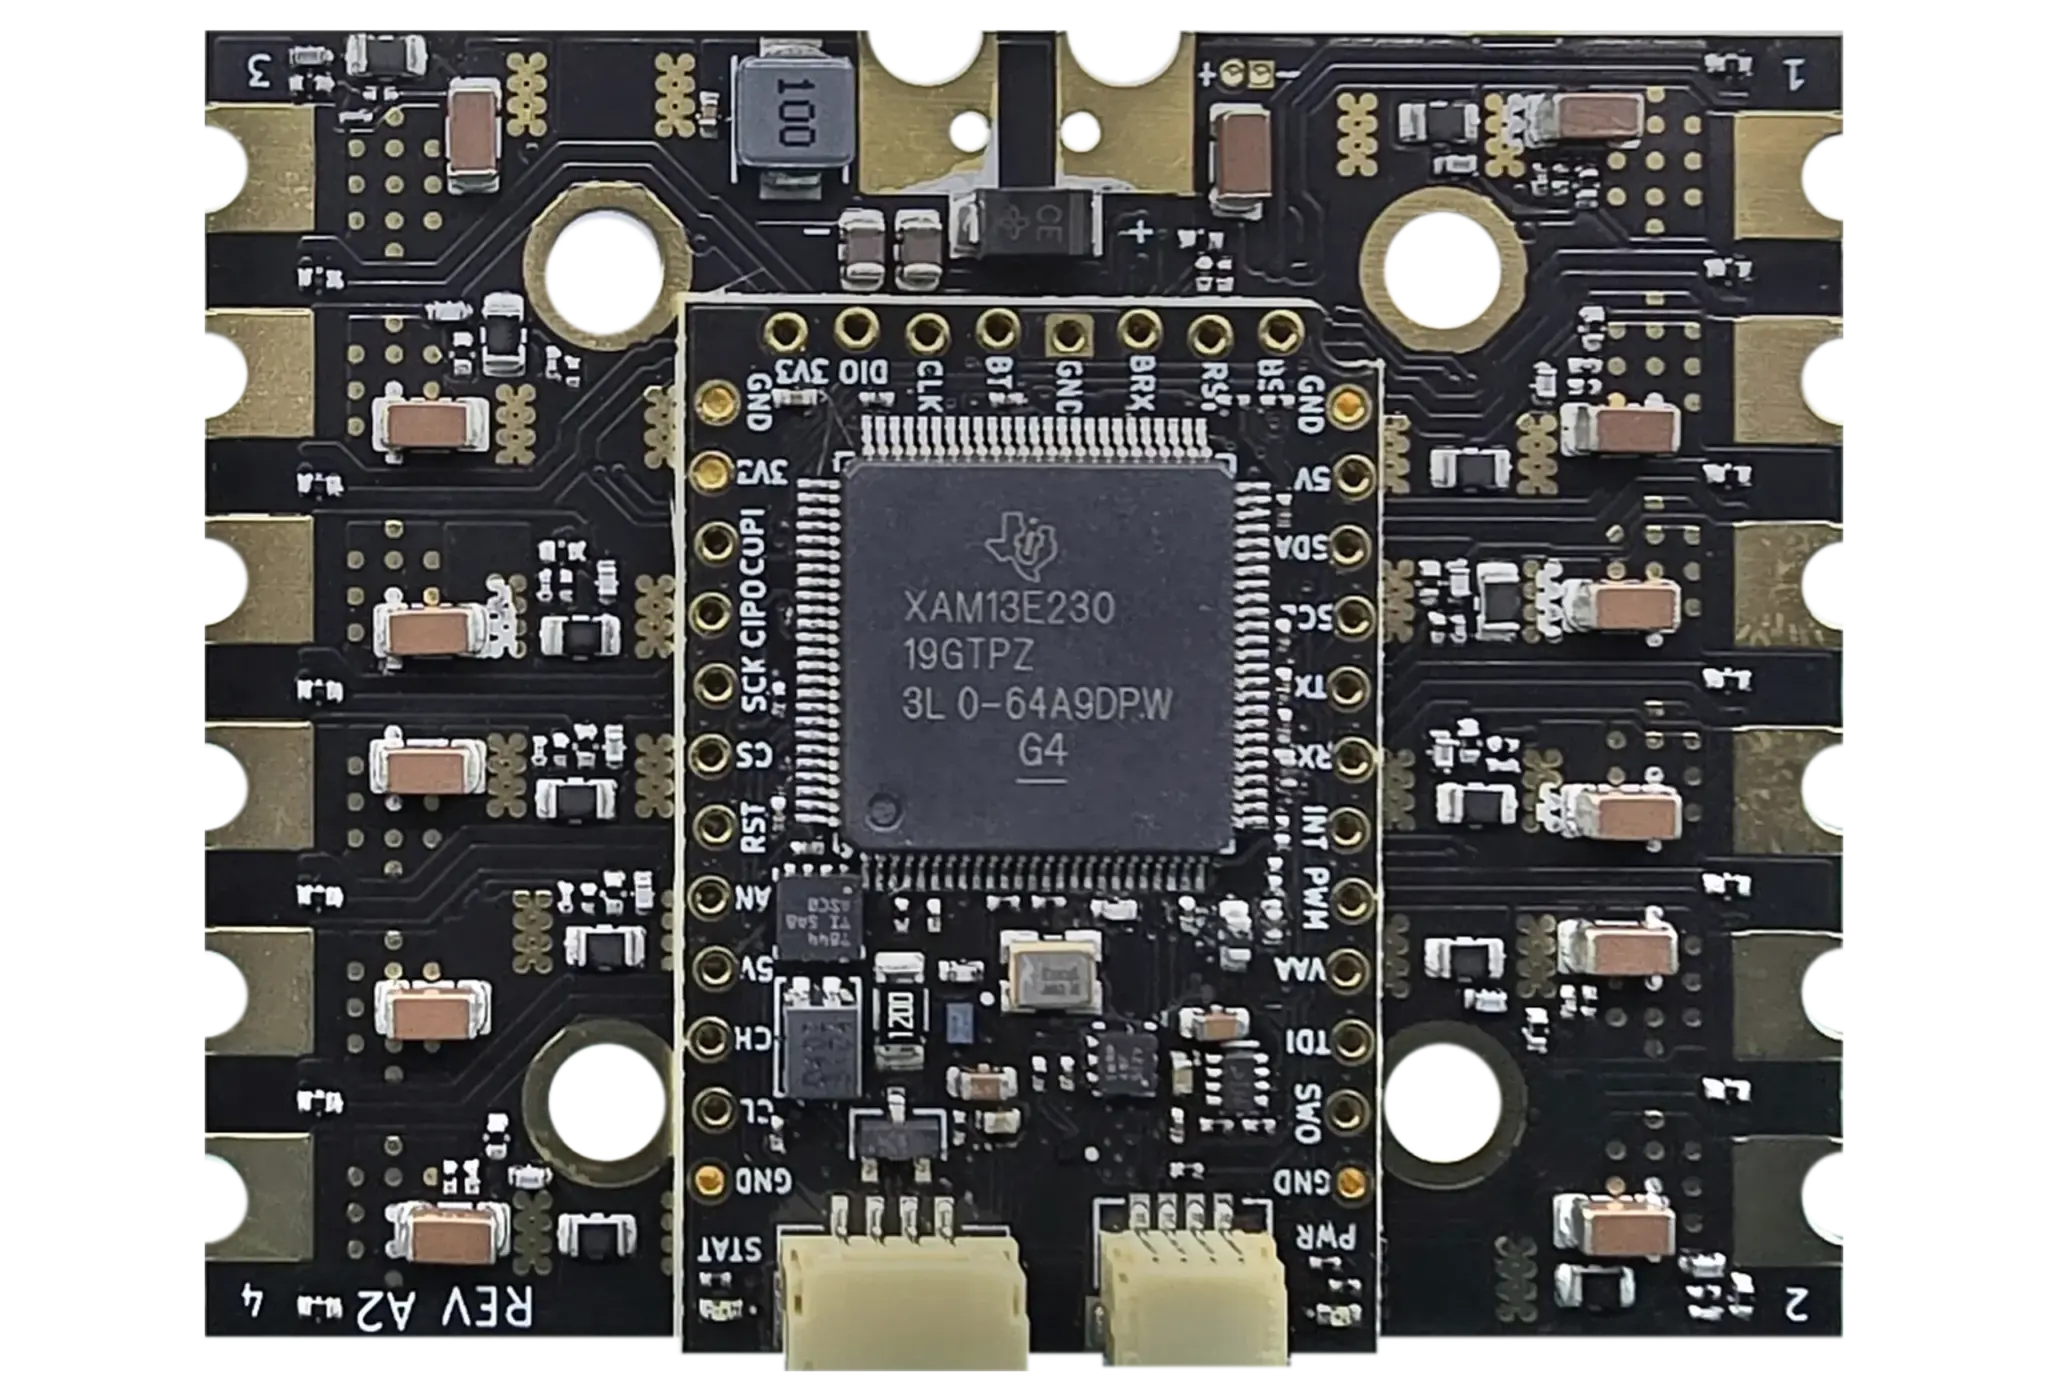
Компания BeagleBoard.org представила BeagleConnect QuadESC — открытый 4-канальный контроллер BLDC-двигателей/плату-носитель, построенный на базе BeagleConnect Torque SoM. В состав SoM входят микроконтроллер TI AM13E23019 Arm Cortex-M33 с тактовой частотой 200 МГц, блок тригонометрических вычислений (TMU) и нейросетевой ускоритель TinyEngine для приложений ИИ на периферии.
Плата-носитель QuadESC поддерживает четыре трехфазных выхода для BLDC-двигателей, двенадцать каналов измерения тока и двенадцать каналов измерения напряжения, четыре сенсора температуры и контроль напряжения аккумулятора. Она также включает 8-контактный разъем для полетного контроллера с сигналами DShot, телеметрии и отчета о токе, а также отладку SWD, разъем для зуммера и встроенный стабилизатор питания.
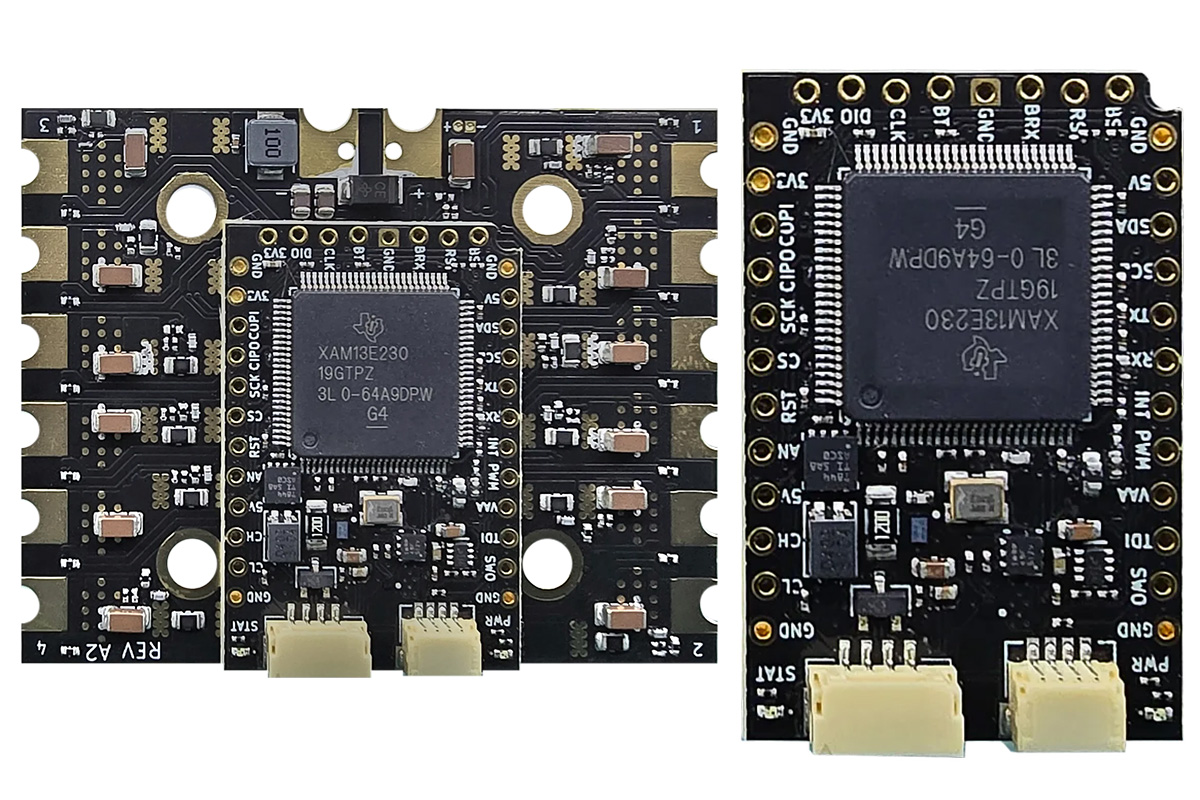
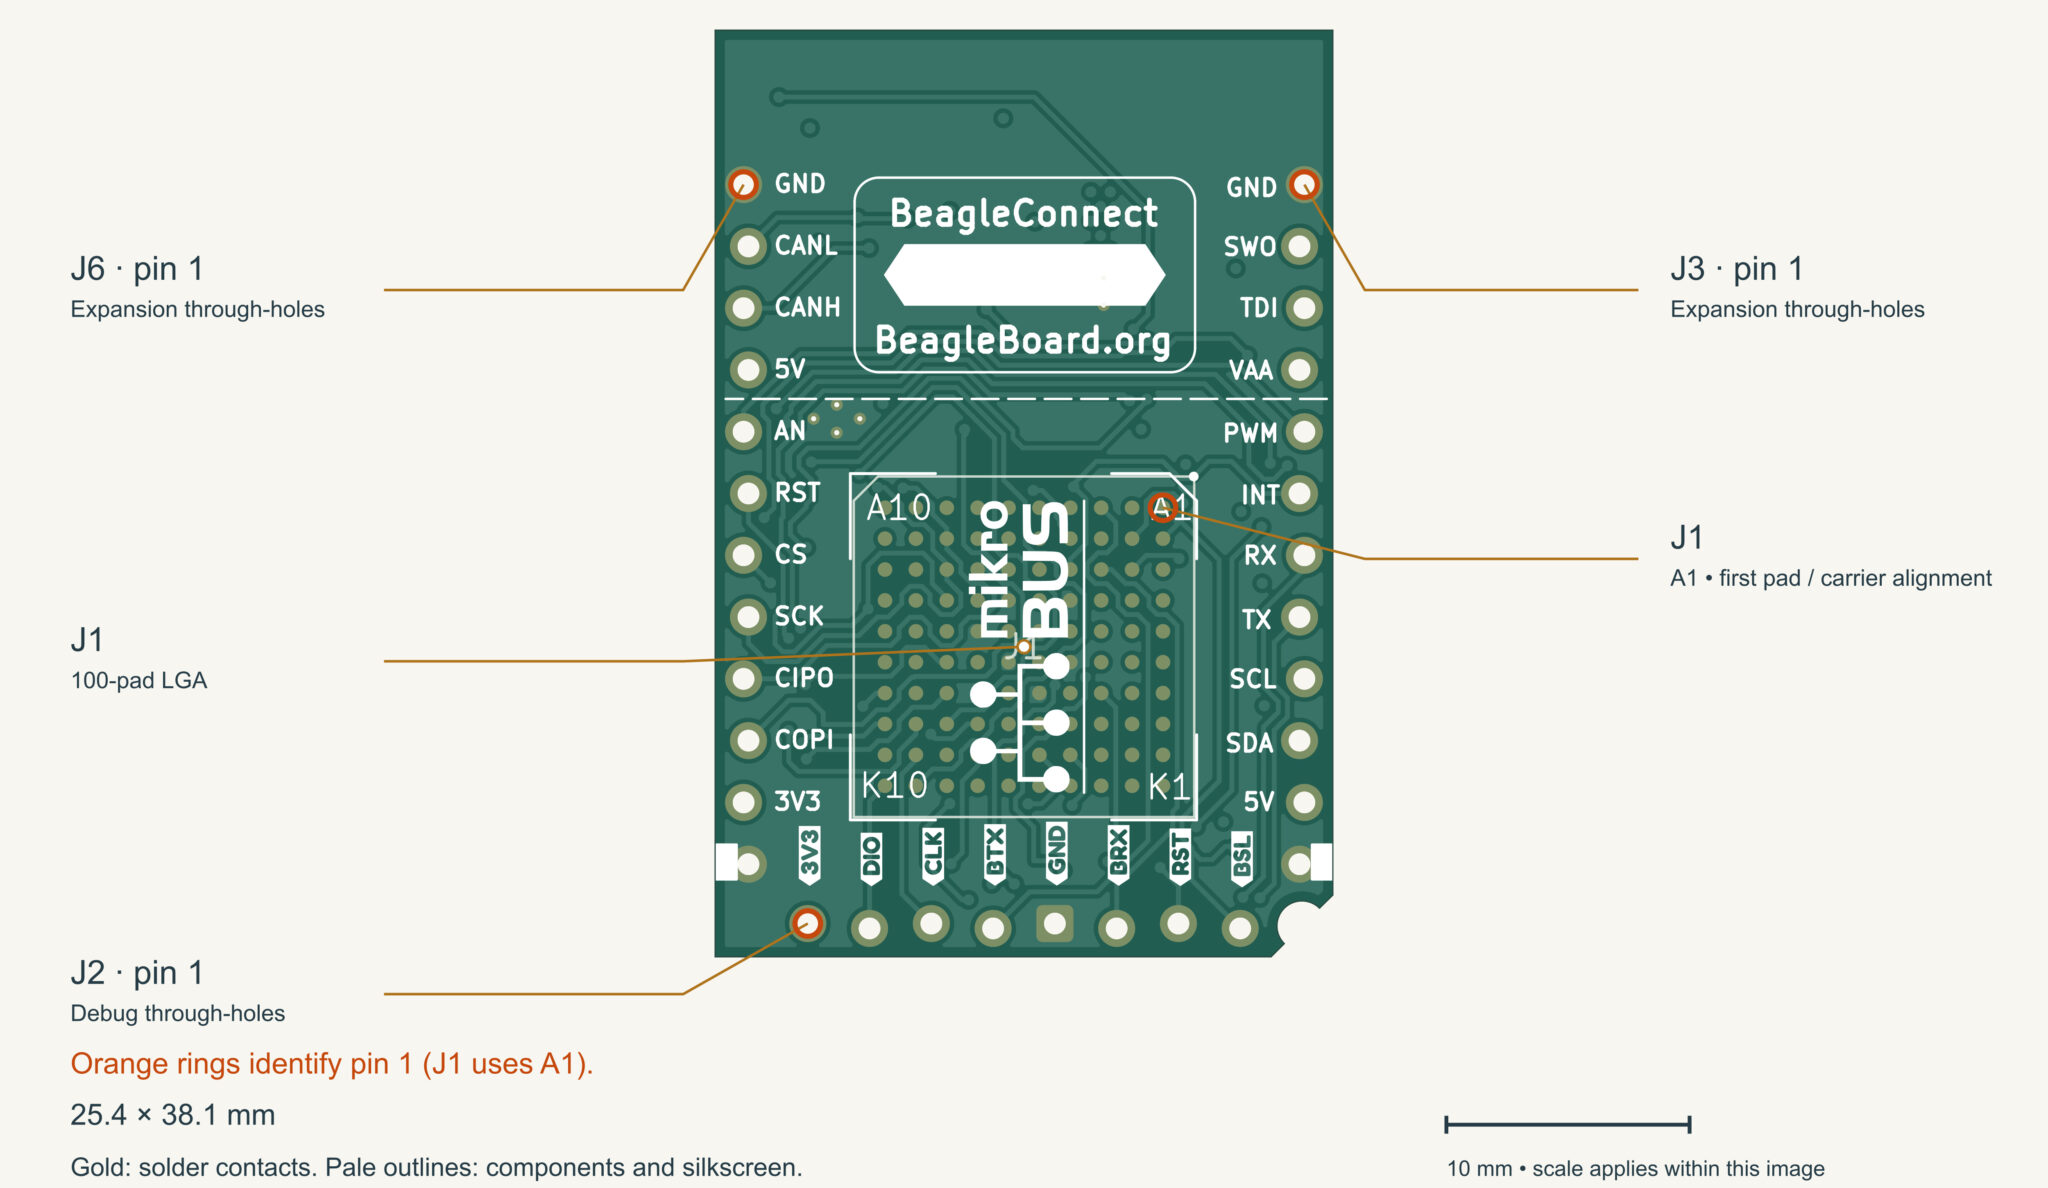
BeagleConnect Torque SoM
Модуль Torque SoM также может интегрироваться с пользовательскими платами-носителями для робототехники, управления двигателями и приложений с подключением по CAN. Он обеспечивает интерфейсы обработки, сенсорики и связи, тогда как внешнее оборудование обеспечивает питание двигателей.
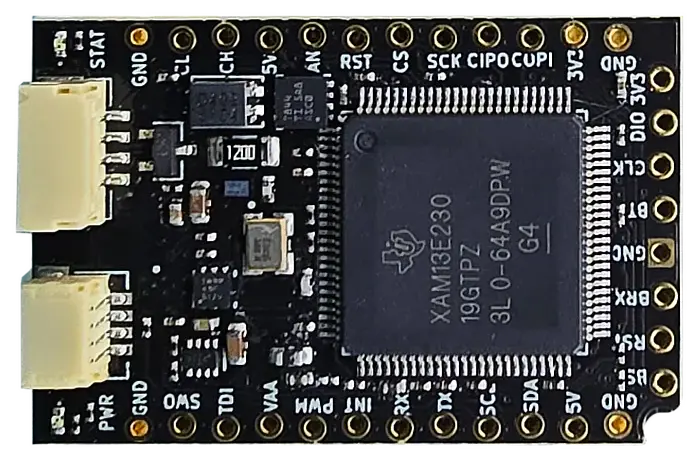
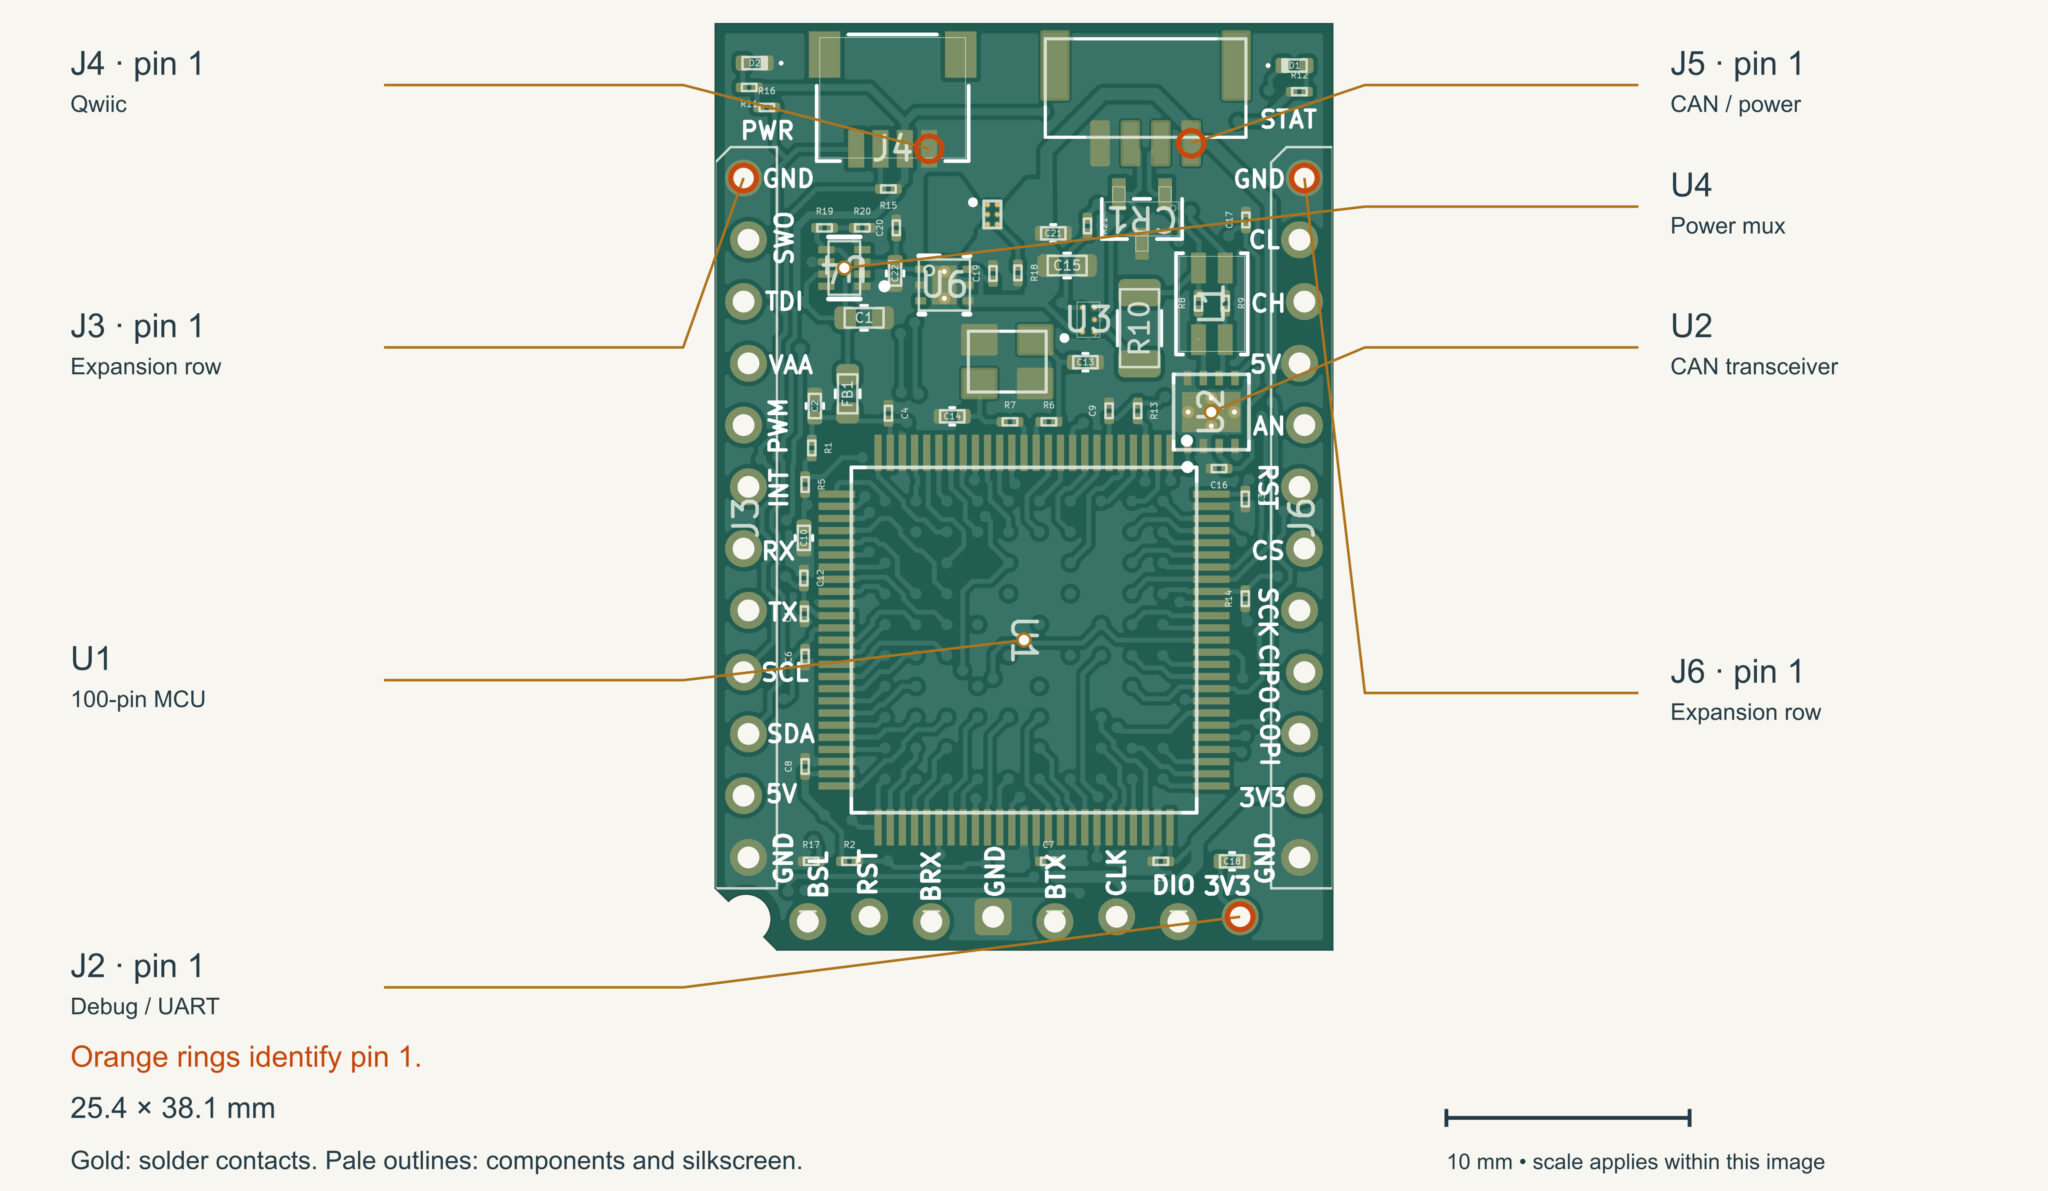
Характеристики:
- Основной MCU – Texas Instruments AM13E23019
- Ядро CPU – Arm Cortex-M33 MCU с тактовой частотой 200 МГц и FPU
- Память – 128 КБ SRAM
- Флеш-память – 512 КБ
- Другие возможности – TMU, ускоритель ИИ TinyEngine , 3× 12-битных АЦП и ШИМ управления двигателями.
- Подключение
- CAN FD со встроенным трансивером TI TCAN844
- 4-контактный разъем JST-GH CAN/питания с программно выбираемым оконечным сопротивлением 120 Ом
- Интерфейсы UART, SPI и I²C
- Расширение
- 100-контактный интерфейс LGA на нижней стороне с шагом 1,27 мм (на обратной стороне)
- 2 ряда расширения по 12 контактов, выводящих UART, SPI, аналоговые, PWM и управляющие сигналы
- 30 выделенных маршрутов аналоговых входов через интерфейс платы-носителя
- Разъем Qwiic для I²C-сенсоров и аксессуаров с питанием 3,3 В
- Отладка — 8-контактный разъем для SWD, UART, сброса, выбора режима загрузки, земли и питания отладки
- Безопасность — аппаратная поддержка защищенной загрузки, защищенной отладки, защищенных обновлений прошивки и криптографического ускорения
- Питание — регулируемый вход питания 5 В от платы-носителя, встроенная стабилизация 3,3 В и отдельная поддержка питания отладки 3,3 В
- Габариты — 25,4 x 38,1 мм (четырехслойная печатная плата толщиной 1,6 мм)
Модулю требуется отдельный источник аналогового опорного напряжения (VAA) для измерений АЦП и питание 5 В для связи по CAN. Он также должен получать регулируемое питание от платы-носителя, а не необработанное напряжение аккумулятора.
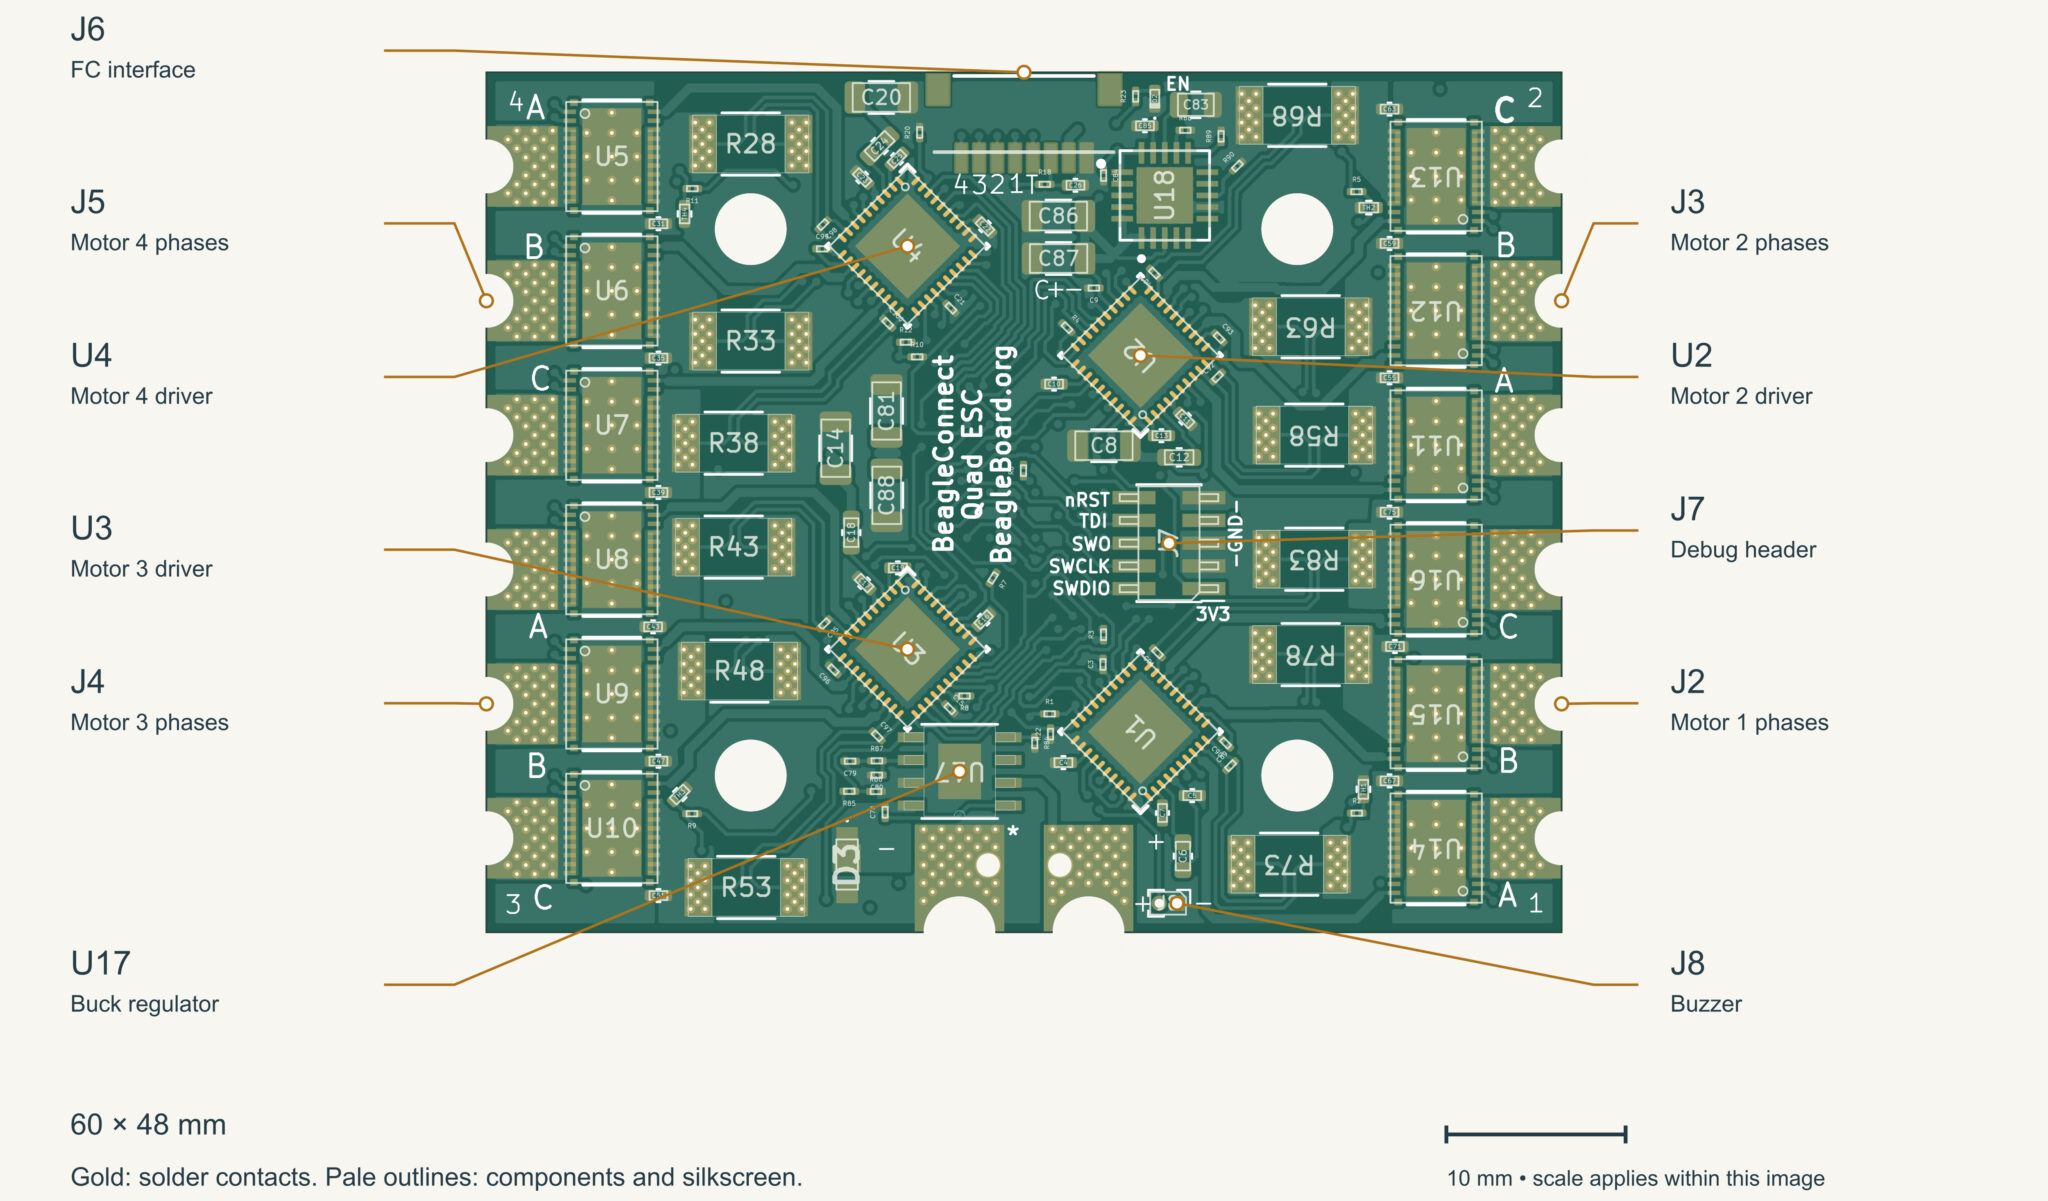
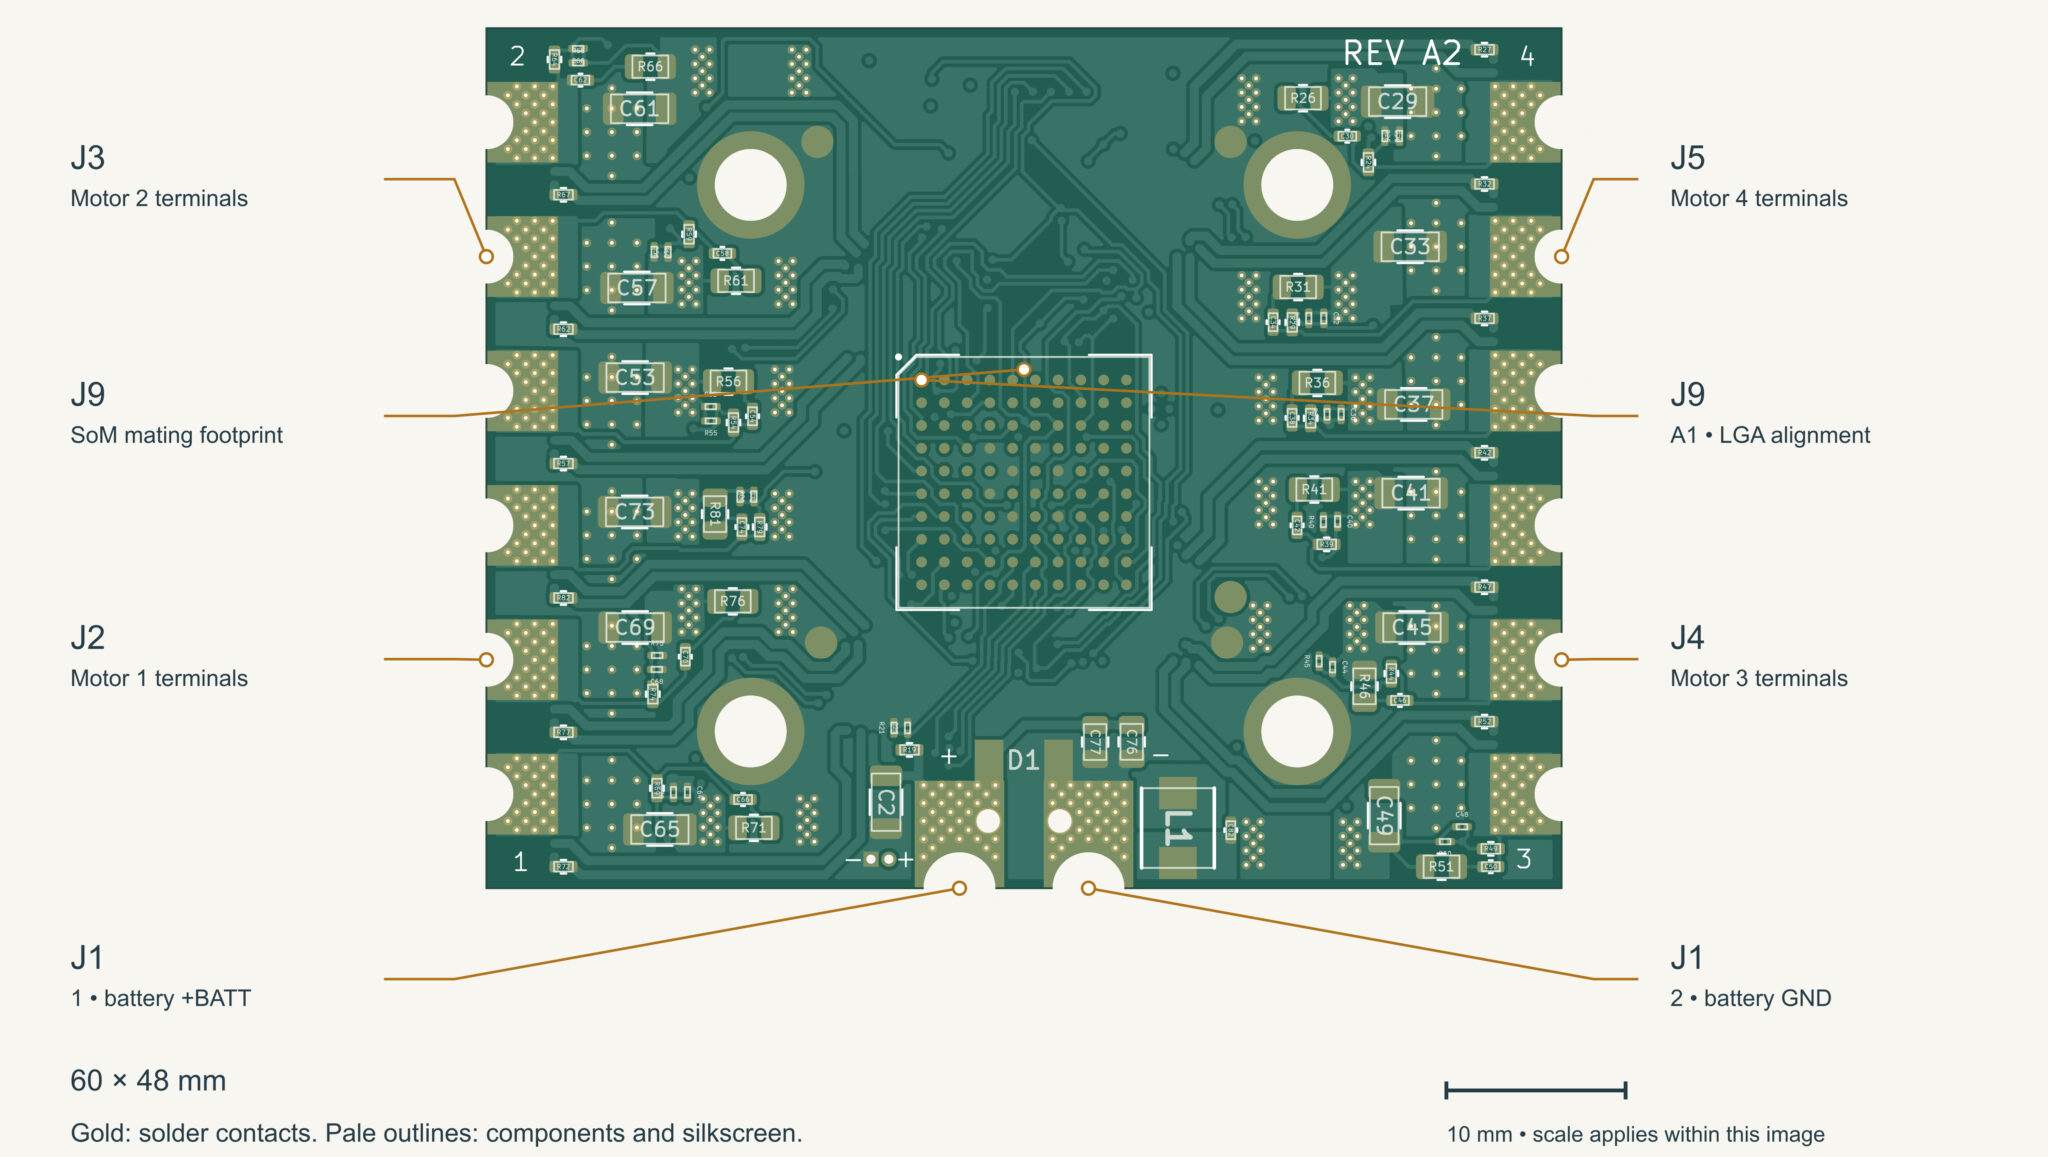
Плата-носитель BeagleConnect QuadESC
QuadESC, предназначенная для робототехники, дронов и других многомоторных применений, имеет размеры 60 x 48 мм и поддерживает аккумуляторы от 3S до 6S. В ней используется отдельное PWM-управление для каждого двигателя и синхронизированные измерения тока для полеориентированного управления (FOC).
Характеристики:
- Контроллер — BeagleConnect Torque SoM, как указано выше
- Управление двигателями
- 4x трехфазных драйвера затворов Texas Instruments DRV8323SRTAR с настройкой через SPI, усилителями измерения тока и сигнализацией неисправностей
- 12x полумостовых приборов TI CSD88599Q5DC (по три на двигатель)
- 4x независимых трехфазных канала для BLDC-двигателей
- Отдельный PWM-модуль управления двигателем для каждого канала
- Текущие проектные целевые параметры – 40A длительно и 70A в импульсе на двигатель (при условии проверки теплового режима)
- Измерения
- 12x измерений фазного тока нижнего плеча (по три на двигатель)
- 12x измерений фазного напряжения
- 4x датчика температуры NTC вблизи силовых каскадов
- Три 12-битных АЦП через модуль Torque для синхронизированных измерений фазного тока
- Связь
- CAN-FD через модуль BeagleConnect Torque
- 8-контактный интерфейс полетного контроллера с четырьмя линиями сигнала DShot, телеметрией, передачей данных о токе, напряжением батареи и землей
- 4x трехфазных подключения двигателей (J2–J5) и выделенные контактные площадки для пайки батареи (J1)
- Отладка – 10-контактный отладочный разъем ARM/JTAG с доступом по SWD
- Прочее – 2-контактный интерфейс зуммера
- Питание
- Максимум по проекту – 32 В; не рекомендуется в качестве рабочего напряжения питания
- Вход батареи 3S–6S (9–25.2 В)
- Понижающий регулятор TI TPS54360B для питания контроллера
- аналоговый стабилизатор TI TPS7A4701
- Контроль напряжения батареи
- Размеры печатной платы – 60 x 48 мм
Плата также может контролировать ток двигателя, фазное напряжение, напряжение батареи и температуру. Четыре драйвера затворов DRV8323 используют общие сигналы разрешения, при этом каждый драйвер имеет собственный сигнал выбора микросхемы по SPI и выход сигнала неисправности. BeagleBoard.org указывает целевые значения тока: 40 A в непрерывном режиме и 70 A в импульсном режиме, но это не подтвержденные рабочие номиналы, и длительность импульсного режима не указана. Фактическая токовая способность зависит от охлаждения, температуры окружающей среды и длительности нагрузки.
Поддержка программного обеспечения включает встроенный загрузчик ROM (BSL) от Texas Instruments, который позволяет разработчикам загружать прошивку через CAN, I²C или UART. TI также предлагает свой AM13E2X SDK с драйверами, примерами, SysConfig и инструментами разработки FOC для MCU. Модуль также можно программировать и отлаживать через SWD с помощью отладчика XDS110 от TI и Code Composer Studio. Поддержка Zephyr RTOS и OpenOCD также планируется, но перед использованием следует проверить совместимость на уровне платы.
QuadESC не поставляется с готовой к использованию прошивкой управления двигателем. Требуется предоставить код для управления двигателем, настройки драйверов затворов, измерения тока и обработки неисправностей. Такие функции, как FOC, декодирование DShot, телеметрия и обнаружение неисправностей на основе ИИ, зависят от прошивки. BeagleBoard.org предоставляет аппаратные проекты KiCad, исходные коды прошивки и документацию, охватывающую обе платы на GitHub .
Компания пока не объявила цены и сроки доступности QuadESC и Torque. Дополнительная информация доступна на странице продукта и сайте Embed Consult .
Выражаем свою благодарность источнику, с которого взята и переведена статья, сайту cnx-software.com.
Оригинал статьи вы можете прочитать здесь.