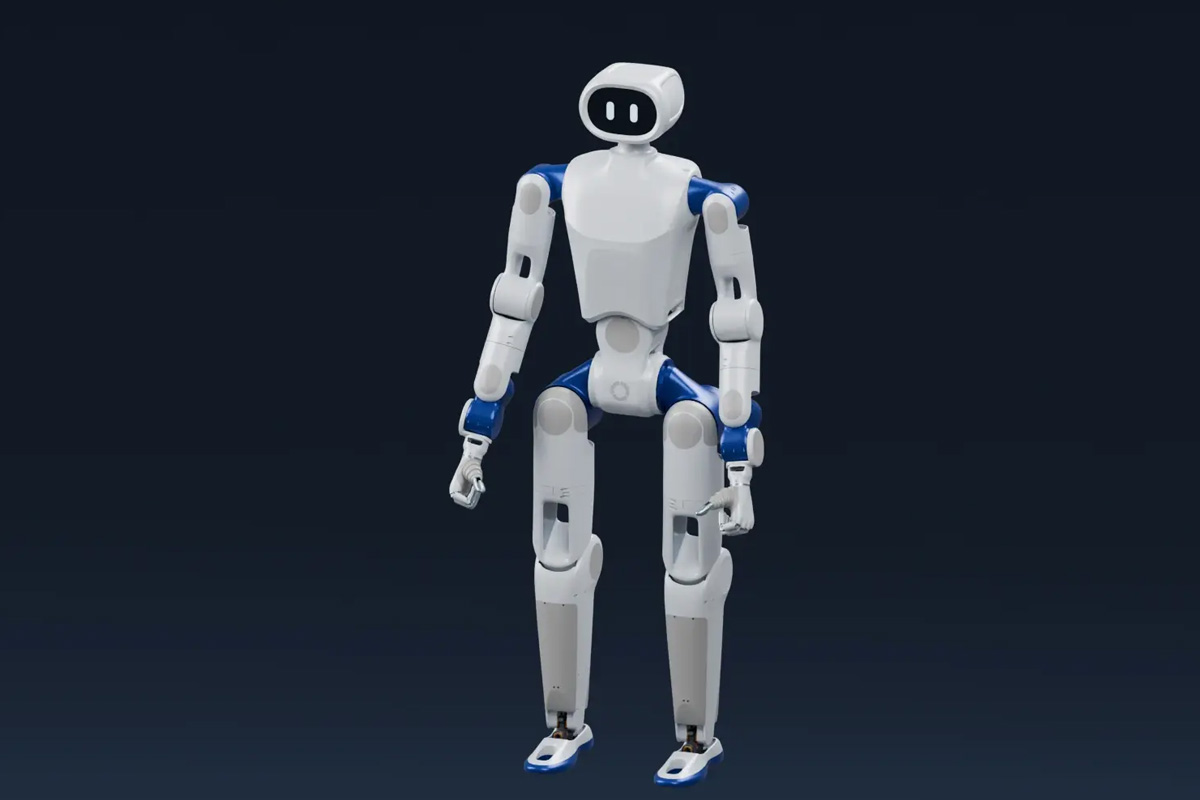
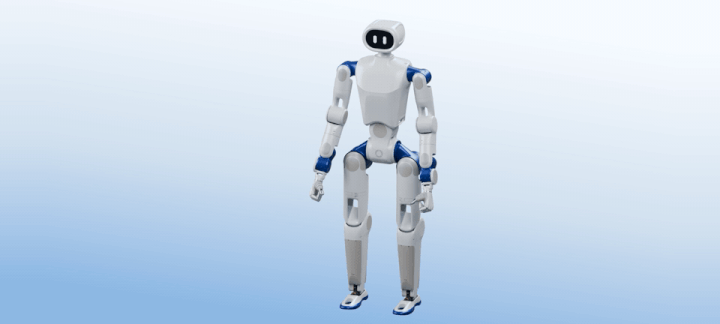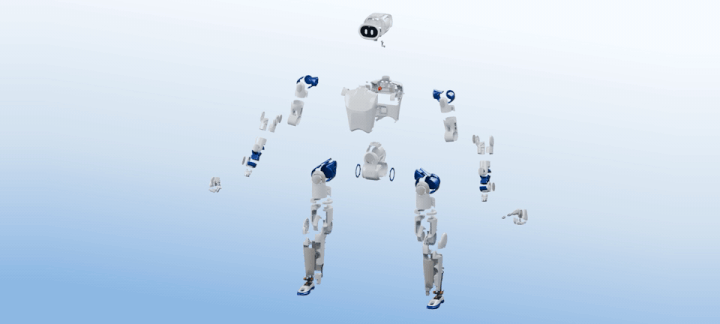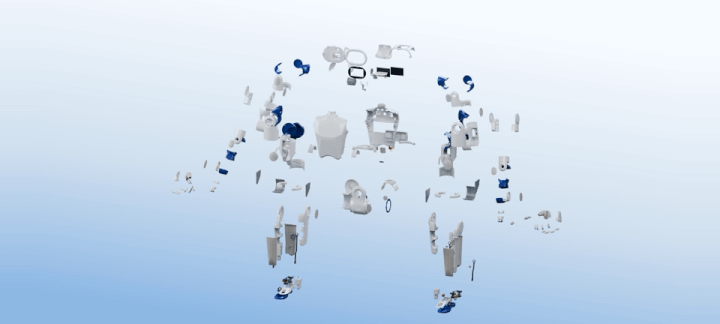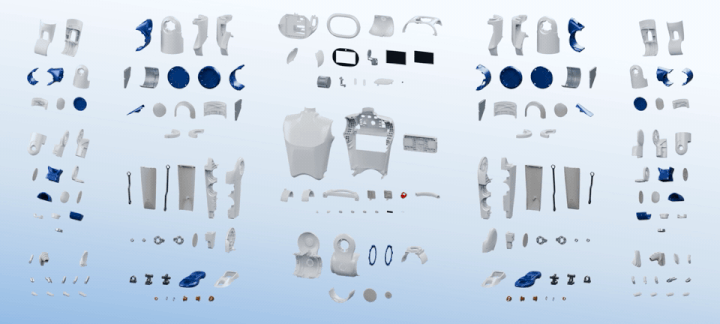
Базирующаяся в Шанхае компания RoboParty представила RP1 (ROBOTO 01) — человекоподобный робот с открытым исходным кодом, предназначенный для исследований в робототехнике, разработки воплощённого ИИ и экспериментов по управлению движением. Робот предлагается в двух конфигурациях: стандартная RP1 с 24 активными степенями свободы (DoF) и RP1 Pro с 30 DoF.
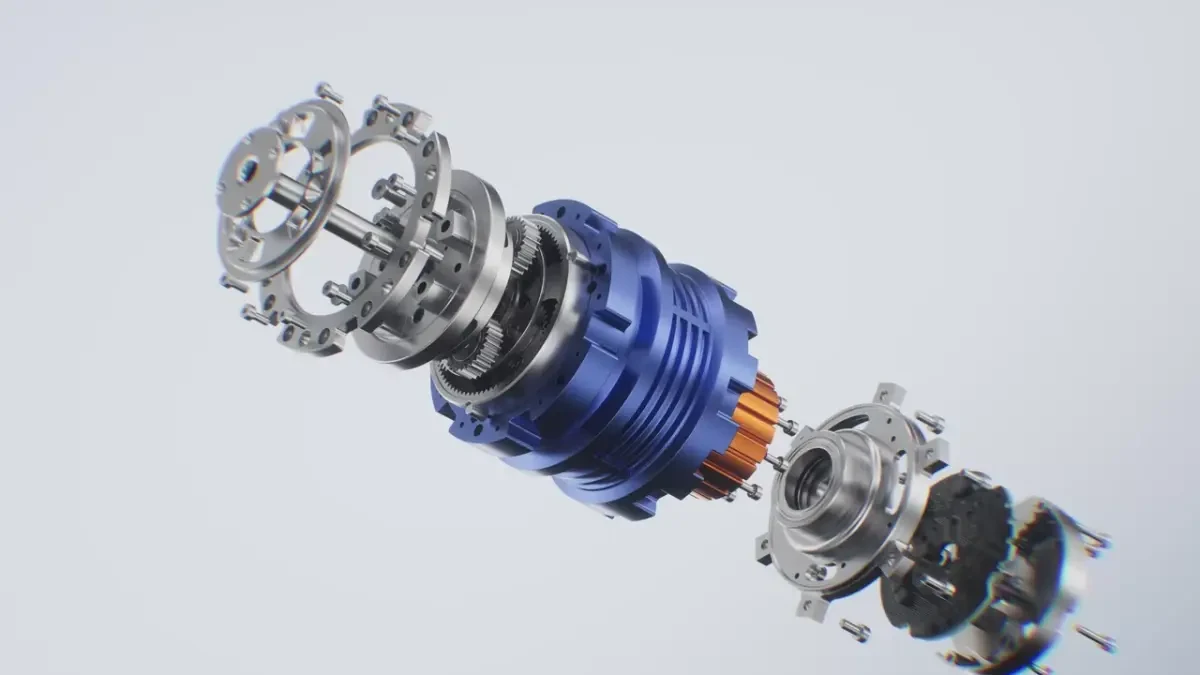
Высота робота составляет 1,35 метра (~4,43 фута), он построен на процессоре Rockchip RK3588, а модель Pro добавляет процессор Allwinner A733 и вычислительный модуль разработки NVIDIA Jetson Orin NX. К другим особенностям относятся собственные приводы суставов ROMOMO с пиковым моментом до 160 Н·м, сменные модули головы, опциональные кисти с высокой ловкостью и аккумулятор ёмкостью 10 А·ч, рассчитанный на работу до трёх часов. Отдельный MCU с частотой 480 МГц обеспечивает управление движением в реальном времени, а аккумуляторная система с двумя напряжениями поддерживает горячую замену без отключения робота.
Технические характеристики RoboParty RP1:
- Вычислительная часть
- RP1 – Rockchip RK3588 процессор с NPU на 6 TOPS, 8 ГБ LPDDR4x RAM и накопителем eMMC на 32 ГБ
- RP1 Pro – Rockchip RK3588 + Allwinner A733 процессор, NVIDIA Jetson Orin NX (16 ГБ) модуль разработки
- Управление в реальном времени – MCU с частотой 480 МГц для планирования движения, управления последовательностью подачи питания и реализации функций аварийной остановки
- Опциональный вычислительный модуль разработки для стандартной RP1
- Дисплей
- RP1 – оснащён головой управления движением, в которой используется простой светодиодный дисплей-глаз
- RP1 Pro – оснащён отдельным экраном взаимодействия
- Камера
- RP1 – камера не входит в стандартную комплектацию
- RP1 Pro – монокулярная RGB-камера
- Дополнительная стереоскопическая RGB-камера в составе головы сбора данных
- Дополнительная камера глубины Intel RealSense D435i и 3D LiDAR в составе головы восприятия
- Аудио
- RP1 – динамик
- RP1 Pro – Динамик + микрофон и дисплей взаимодействия
- Степени свободы
- RP1 – 24 DoF (6 на ногу, 5 на руку и 2 для талии)
- RP1 Pro – 30 DoF (6 на ногу, 7 на руку, 2 для талии и 2 для головы)
- Степени свободы многофункциональных кистей учитываются отдельно
- Приводы суставов – 4 собственные конструкции суставных модулей ROMOMO с двухступенчатыми планетарными редукторами и моторами с внутренним ротором; пиковый момент до 160 Н·м для модуля диаметром 100 мм
- Движение
- Максимальная скорость бега – До 4 м/с
- Преодоление уклона – До 30°
- Максимальная высота ступени – 50 мм
- Минимальный размер препятствия для обхода – 50 мм (спецификация производителя)
- Голова и руки
- Четыре взаимозаменяемые конфигурации головы: передвижение, взаимодействие, восприятие и сбор данных
- RP1 – Руки-заглушки в стандартной комплектации
- RP1 Pro – 6-DoF многофункциональные кисти в стандартной комплектации
- Дополнительные захваты и варианты многофункциональных кистей с 22 DoF
- Сенсоры – 6-осевой IMU
- Сетевое подключение
- 2x разъема RJ45 Ethernet для проводного сетевого подключения, отладки и связи
- Беспроводная связь – WiFi 6, Bluetooth 5.2, сотовая связь 4G
- USB – 2x USB Type-A, 2x USB Type-C
- Расширение – Аппаратные интерфейсы и точки крепления для дополнительных сенсоров и периферийных устройств
- Безопасность
- Трехканальная защита аварийной остановки и закрытые суставы с защитой от защемления
- Проводная или 433MHz сигнализация аварийной остановки на MCU реального времени
- Питание
- Внутренняя проводка 24V и плата-адаптер для концевых эффекторов
- Двухбатарейная система 10Ah с горячей заменой
- Основная литиевая батарея 48 В и вспомогательная батарея 30 В для поддержания критически важного питания управления во время замены батареи
- До 3 часов работы
- Быстрая зарядка USB-C мощностью 140 Вт и магнитная зарядка
- Время зарядки — примерно 1,5 часа
- Поддерживает работу во время зарядки
- Габариты — 1350 x 450 x 200 мм; длины звеньев — 250 мм бедро, 300 мм голень и 550 мм длина одной руки
- Конструкция
- Компоненты плеча, руки, запястья, бедра и голени из алюминиевого сплава AL6061
- Пластины стоп из алюминиевого сплава AL7075-T6
- Корпус грудной части из поликарбоната (PC)
- Корпус головы из смолы и отдельные накладки для руки, бедра, запястья и голени
- Бамперы тазобедренного сустава, защитные накладки, накладки на бедра, рукоятки и поверхности стоп из полиуретана (PU)
- Отделка пескоструйная, полированная или окрашенная напылением в зависимости от компонента
- Вес – примерно 39 кг (RP1) / 41 кг (RP1 Pro), включая аккумулятор и концевые эффекторы
- Рабочая температура – от -10°C до +40°C
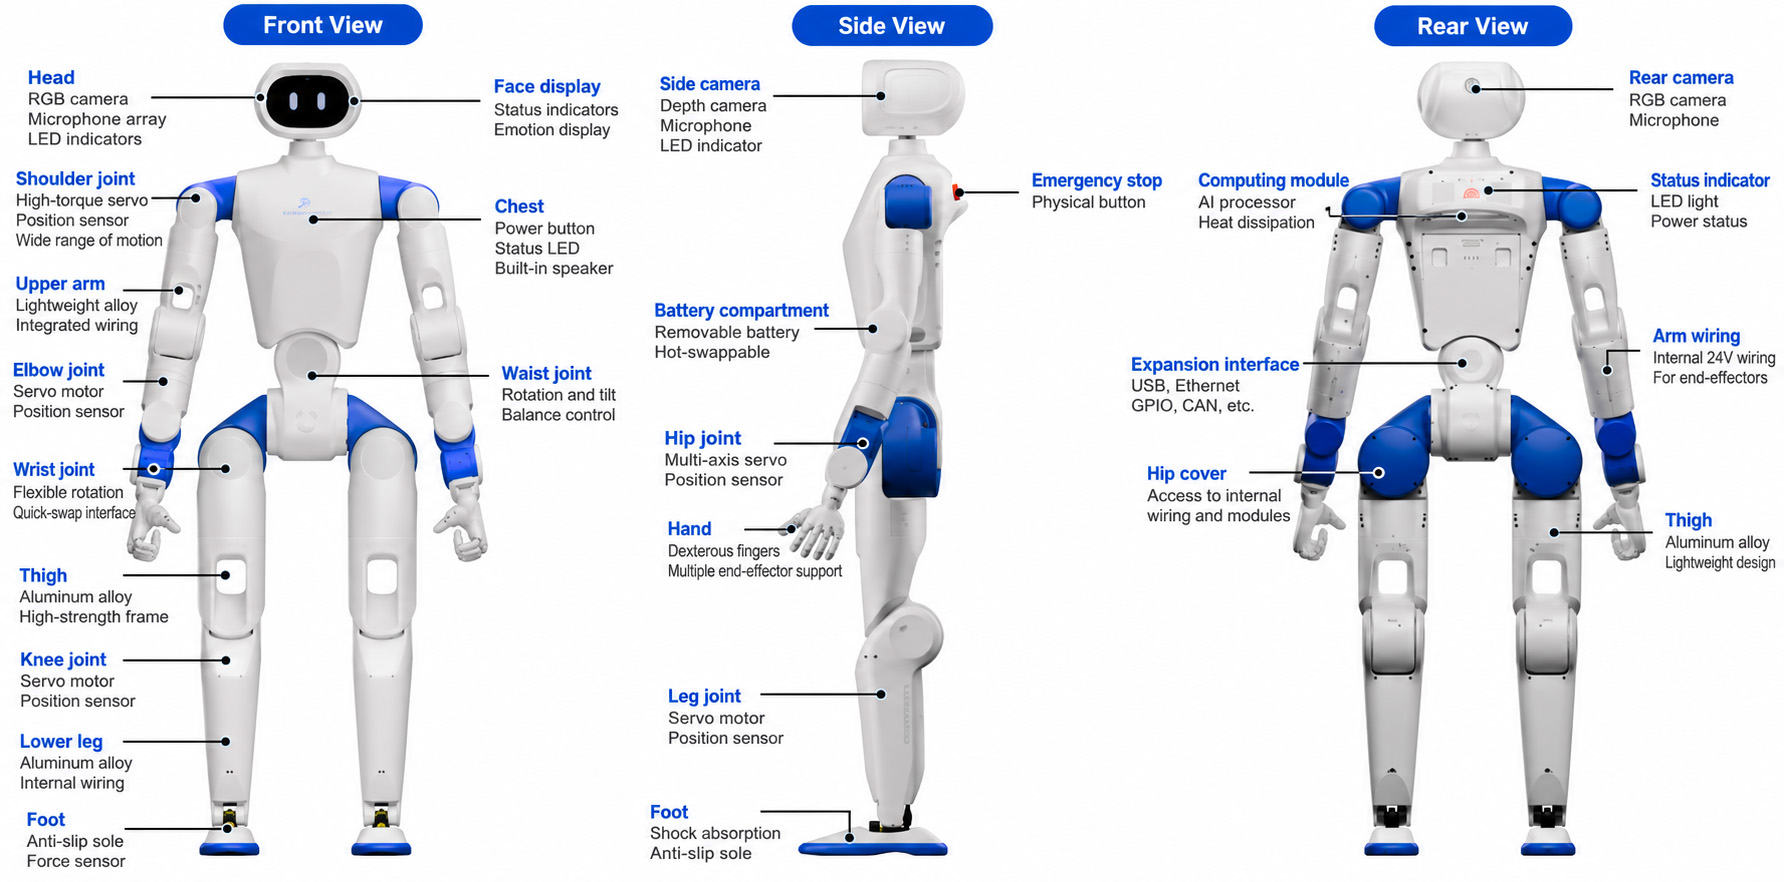

Стандартная модель RP1 оснащена руками с 5 степенями свободы и головой с базовой подвижностью, тогда как версия Pro предлагает руки с 7 степенями свободы с дополнительными движениями запястья, двухосевую шею и голову для взаимодействия. Обе модели поддерживают сменные концевые эффекторы, включая RP Hand от RoboParty — пятипалую кисть повышенной ловкости с шестью активно управляемыми осями и связью CAN-FD. RP Hand имеет 11 механических степеней свободы, включая пять пассивных или связанных степеней свободы, и использует червячную передачу. Она весит примерно 379 граммов и поддерживает опциональное тактильное восприятие.
В роботе используется главный контроллер RBE-MAIN-RK3588S от RoboParty, который оснащён прикладным процессором RK3588 с отдельным (неназванным) MCU реального времени. RK3588 отвечает за вывод моделей искусственного интеллекта, компьютерное зрение, речь и взаимодействие, а MCU управляет планированием движений и функциями аварийной остановки. Каждый шарнирный модуль ROMOMO также имеет встроенный драйвер, который локально управляет контурами регулирования тока, скорости и положения, при этом главный контроллер отправляет команды и получает обратную связь по CAN-FD.
Что касается аппаратной части, компания RoboParty опубликовала свои проектные ресурсы в репозитории RP1_hardware на GitHub . В них входят редактируемые сборки и детали SolidWorks, модели Parasolid, механические чертежи, файлы производства PCB, Gerber-файлы, данные о размещении компонентов, жгуты проводов и спецификации материалов для различных конфигураций робота. Репозиторий также предоставляет производственные файлы для 14 заказных печатных плат, включая Gerber-файлы, BOM-файлы, координаты размещения компонентов и 3D-модели. Оригинальные аппаратные разработки компании лицензированы на условиях CERN-OHL-W-2.0.
Программное обеспечение распределено по различным репозиториям GitHub, где Репозиторий RP1_firmware содержит Linux BSP, прошивку моста USB-to-CAN-FD и инструменты упаковки программного обеспечения. Репозиторий roboparty_deploy предоставляет фреймворк развертывания на основе ROS 2 с драйверами двигателей и IMU, интеграцией камеры Intel RealSense, инференсом политик на основе ONNX, файлами конфигурации робота и Python SDK.
Для симуляции и обучения репозиторий RP1_description предоставляет модели роботов URDF и MJCF, сетки и различные ресурсы, а репозиторий roboparty_train включает рабочие процессы обучения с подкреплением на основе NVIDIA Isaac Lab, имитацию движения, обучение RSL-RL и тестирование MuJoCo Sim2Sim. Конфигурация робота с 24 осями уже поддерживает рабочий процесс от обучения до развертывания. Однако конфигурация корпуса с 28 осями, используемая моделью Pro, в настоящее время не имеет выделенных задач обучения или выпущенных файлов политик по умолчанию.
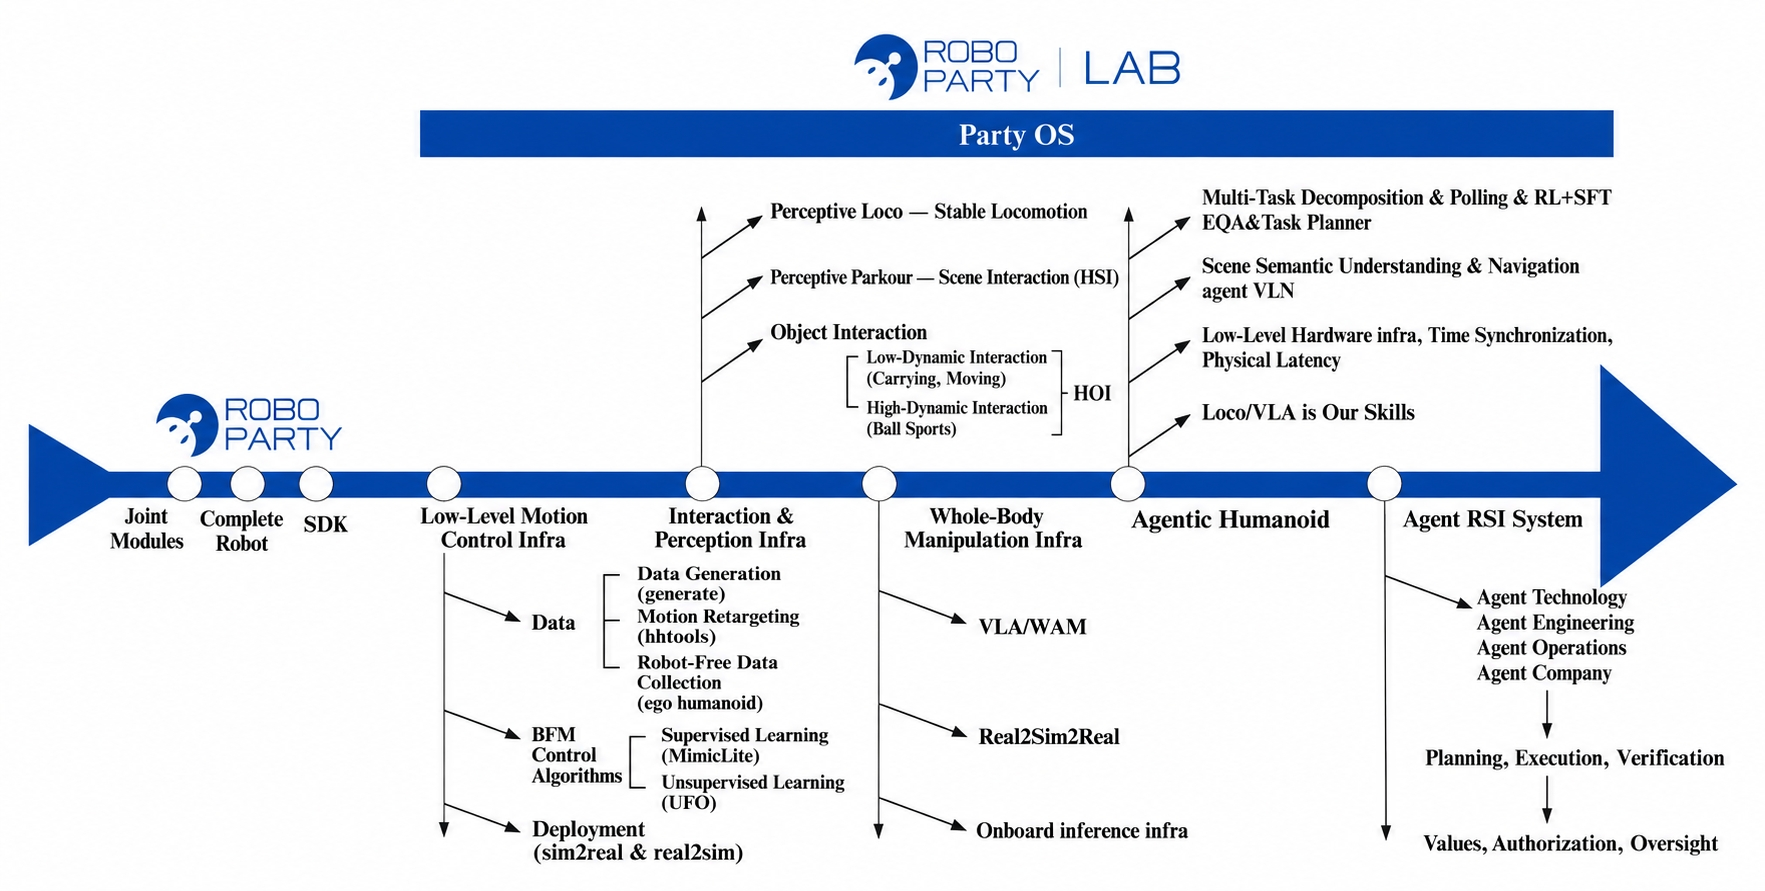
Компания также предоставляет различные обучающие проекты, включая AMP, BeyondMimic, MimicLite и UFO для имитации движений и управления гуманоидом. Эти проекты являются частью экосистемы PartyOS, которая связывает управление движением, моделирование, обучение политик и развертывание на физических роботах. Некоторые части программного обеспечения все еще находятся в разработке, а специализированное руководство по развертыванию RP1 в репозитории развертывания помечено как «скоро». В репозитории UFO также отмечается, что его политика RP1 TeCH еще не тестировалась на физическом роботе.
Хотя RoboParty описывает RP1 как полностью открытую платформу, не все компоненты доступны в виде исходного кода. Репозиторий ROMOMO содержит спецификации шарнирных модулей, чертежи, документацию по протоколу CAN-FD и отчеты об испытаниях, а драйверы двигателей на стороне хоста доступны в roboparty_motors . Однако исходный код встроенной прошивки для приводов ROMOMO не удалось найти в опубликованных репозиториях. Фреймворк обучения UFO также распространяется по некоммерческой лицензии CC BY-NC 4.0.
Ранее сообщалось о похожих гуманоидных роботах, включая Unitree R1 — робота высотой 1,21 метра с 26 степенями свободы, и SamuRoid на базе Raspberry Pi с 22 степенями свободы. Также рассматривался двуногий робот Mini π , который тоже был помечен как проект с открытым исходным кодом, но ограничивался алгоритмами движения. RoboParty использует другой подход, делая открытыми механические CAD-файлы, файлы проектирования PCB, компоненты прошивки и программное обеспечение для симуляции, обучения и развертывания.
На момент написания RoboParty не подтверждает стоимость или график поставок для RP1 и RP1 Pro. Более подробная информация доступна на странице продукта , сайте документации и в основном репозитории GitHub .
Выражаем свою благодарность источнику, с которого взята и переведена статья, сайту cnx-software.com.
Оригинал статьи вы можете прочитать здесь.