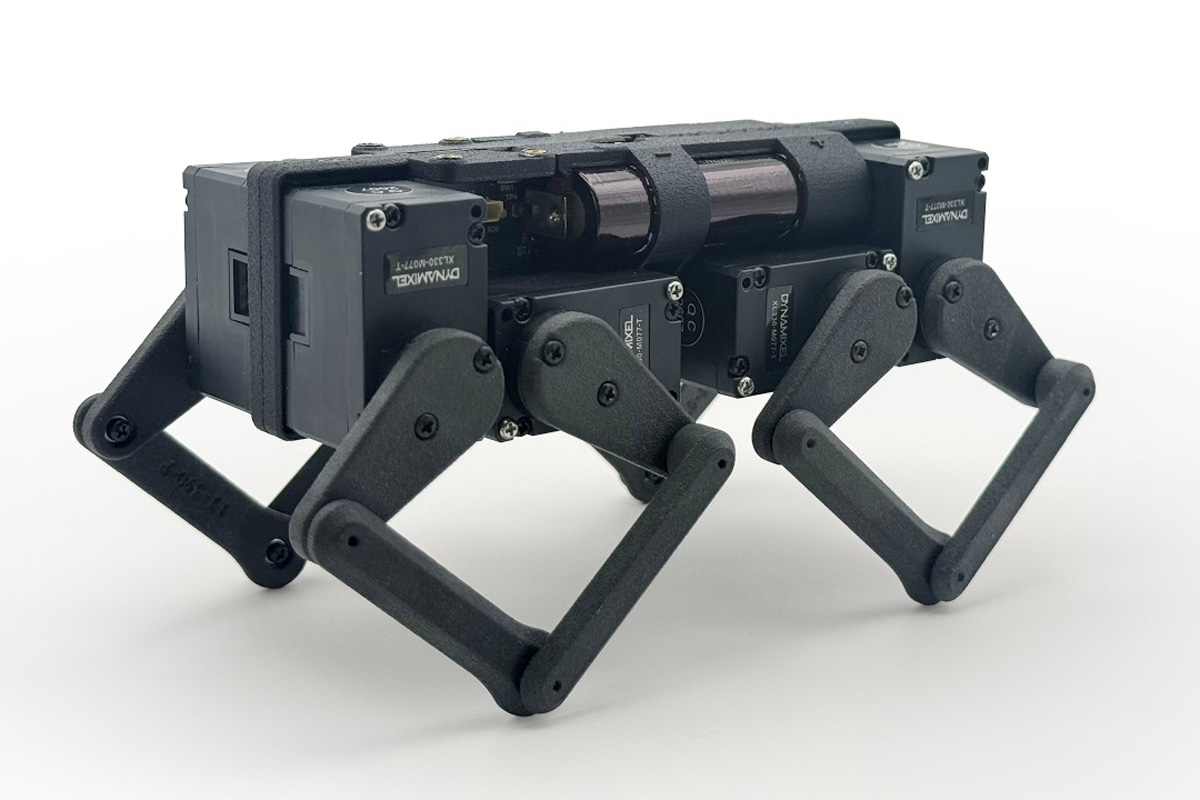
ZeroWire Robotics Q8botOne — это четвероногий робот размером с ладонь с открытым исходным кодом, построенный на базе микроконтроллера ESP32-C3 и интеллектуальных приводов ROBOTIS DYNAMIXEL. Благодаря уникальной архитектуре без проводов все компоненты робота интегрированы на центральную печатную плату, которая также используется в качестве несущего шасси.
Робот примерно размером со смартфон и может бегать трусцой, прыгать и нести груз до двух раз больше собственного веса в 250 граммов. Основная PCB использует специализированный понижающий преобразователь 6 В/16 А для питания двигателей и включает систему управления батареей для двух литий-ионных элементов 14500. Для управления в комплект входит отдельная PCB контроллера ESP32-C3 с Adafruit Mini I2C Gamepad.
Технические характеристики Q8botOne:
- Беспроводной модуль – модуль Espressif Systems ESP32-C3-MINI-1-N4 с:
- ESP32-C3 (ESP32-C3FN4) SoC
- CPU – 32-битный одноядерный процессор RISC-V с частотой до 160 МГц
- Память – 400 КБ SRAM (16 КБ для кэша), 8 КБ SRAM в RTC
- Хранилище – 4 МБ встроенной флеш-памяти, 384 КБ ROM
- Подключение – 2,4 ГГц 802.11b/g/n Wi-Fi 4 1T1R до 150 Мбит/с и Bluetooth LE 5.0
- PCB-антенна
- ESP32-C3 (ESP32-C3FN4) SoC
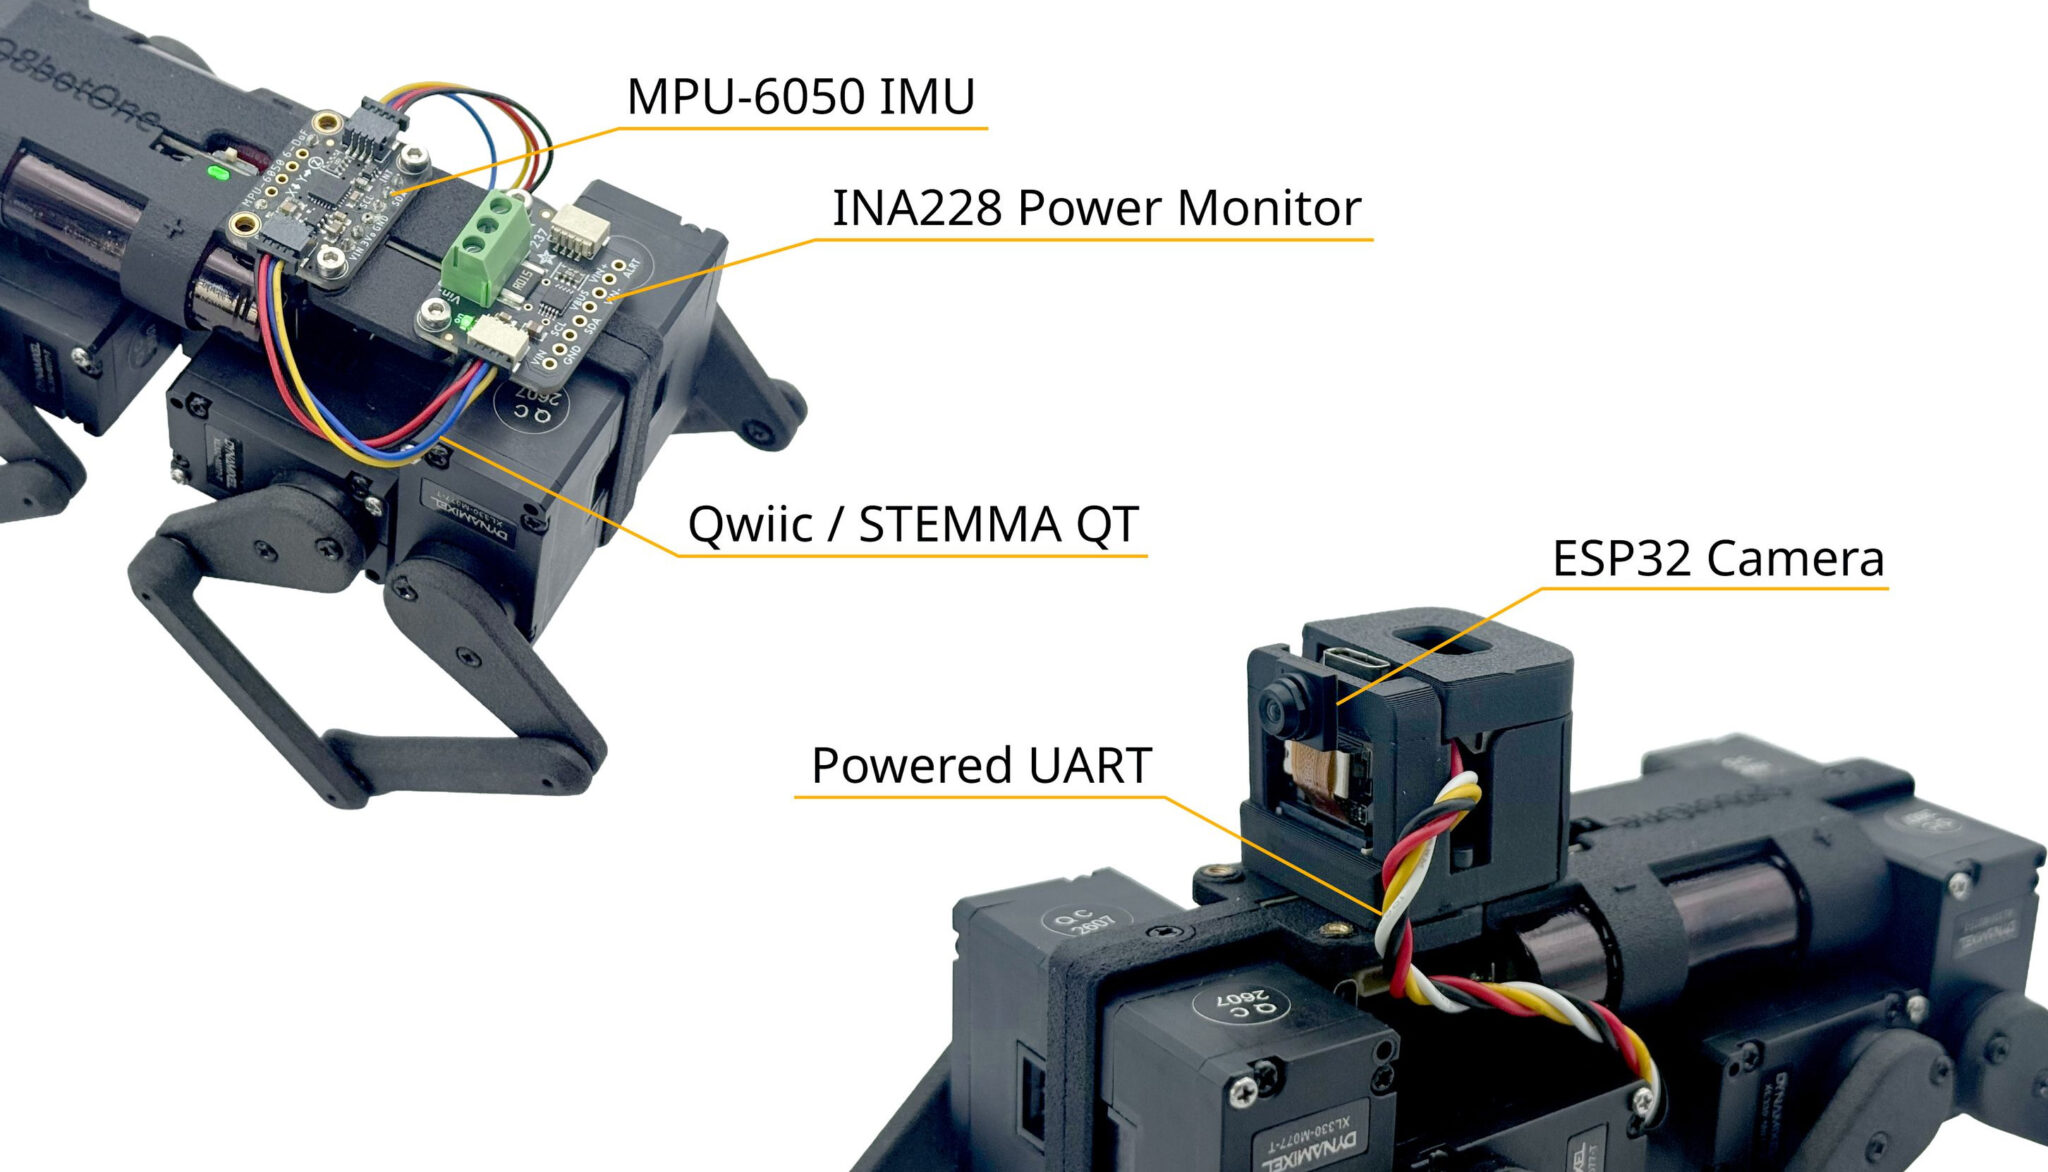
- Зрение – модуль ESP32 Camera для визуальной обратной связи (опционально)
- Сенсоры – MPU-6050 6-осевой IMU (гироскоп + акселерометр) для стабилизации и отслеживания движения (опционально)
- Приводы / Моторы – 8x интеллектуальных приводов ROBOTIS DYNAMIXEL XL330-M077-T (с индивидуальной адресацией по общей последовательной шине с настраиваемыми положением, скоростью и PID-коэффициентами)
- USB – порт USB Type-C для прошивки, последовательной связи и зарядки аккумулятора
- Расширение
- 4-контактный разъем для сенсоров JST-SH (совместим с Qwiic / STEMMA QT)
- 4-контактный разъем расширения UART JST-PH
- Интерфейс данных DYNAMIXEL через полудуплексный UART-to-TTL
- Разное
- RGB-светодиод SK6812
- Механическое шасси с рамами из нейлона PA12, напечатанными методом MJF, и рычажными механизмами ног с шарнирами на подшипниках
- Конструкция без проводов (все основные компоненты подключаются непосредственно к центральному PCB-каркасу)
- Питание
- Порт USB Type-C для зарядки
- 2x 14500 Li-ion аккумулятора (например, KeepPower 14500)
- Зарядное устройство BQ25887 для 2-элементных Li-ion аккумуляторов с балансировкой ячеек
- 20-битный монитор питания INA228 (опционально)
- Микросхема защиты S-82C2A для 2-элементных Li-ion аккумуляторов
- Понижающий преобразователь TPS543A26 6 В, 16 А (питание DYNAMIXEL)
- Понижающий регулятор MPM3632C 5 В, 3 А (питание периферии/MCU/камеры)
- Механическая перемычка с коммутацией питания через MOSFET
- Габариты – 120 x 70 x 70 мм
- Вес – ~221–250 граммов (немного варьируется в зависимости от сенсора и полезной нагрузки камеры)
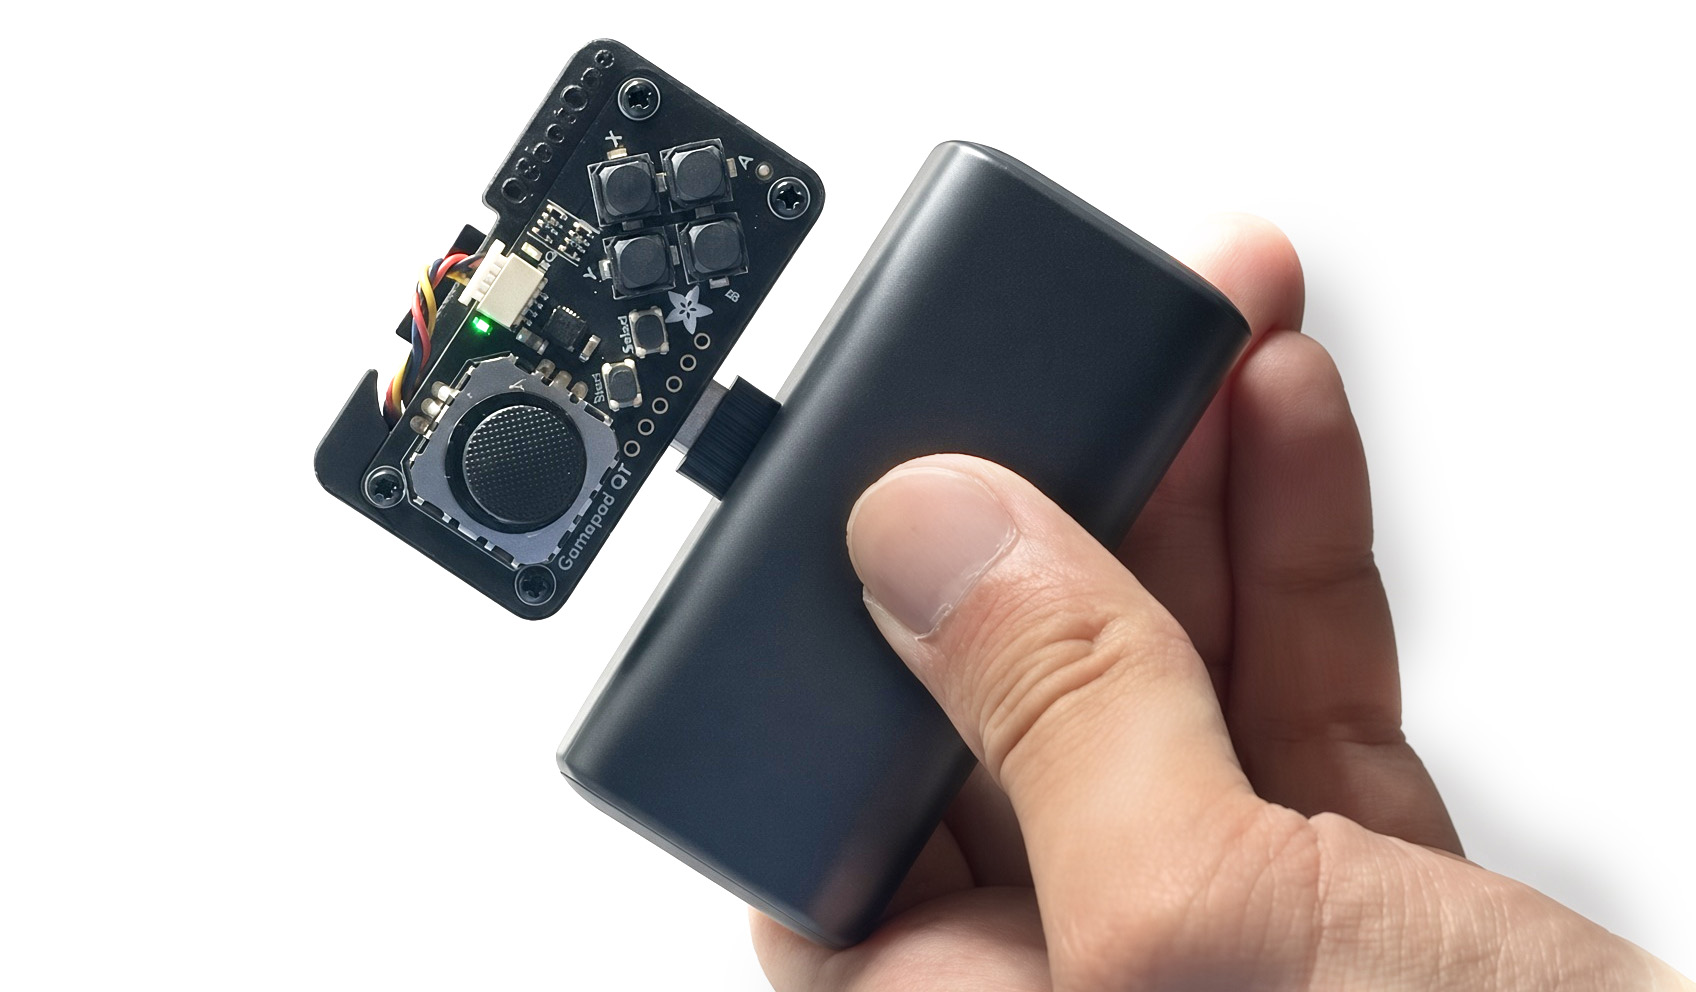
Робот комплектуется беспроводным контроллером на базе ESP32-C3-MINI-1-N4 и Adafruit Mini I2C Gamepad с джойстиком и кнопками. Питание может подаваться через USB-C от телефона, внешнего аккумулятора или сетевого адаптера для непосредственного управления роботом. Он связывается с роботом по ESP-NOW, а при подключении к ПК тот же контроллер работает как беспроводной адаптер, позволяя управлять роботом через графический интерфейс для ПК, контроллер Xbox или API для пользовательских приложений. Плата также включает разъем Qwiic/STEMMA QT для расширения I2C.
Робот Q8botOne работает под управлением прошивки с открытым исходным кодом на ESP32-C3. Файлы проектирования аппаратного обеспечения, включая схемы Altium, файлы Gerber, BOM и 3D CAD-модели, а также прошивка и программное обеспечение управления на Python, доступны в репозиториях ZeroWire Robotics на GitHub .
Q8botOne дополняет список компактных четвероногих роботов, включая Hiwonder MechDog на базе ESP32 , Petoi Bittle X , или (более крупного) на базе Raspberry Pi 4 Mini Pupper . По сравнению с MechDog и Bittle X, в которых используются стандартные PWM-сервоприводы, Q8botOne использует интеллектуальные приводы DYNAMIXEL, поддерживающие управление положением и скоростью, обратную связь по суставам и настраиваемые параметры PID. Он весит 250 граммов против 560 граммов у MechDog и почти не имеет кабелей.
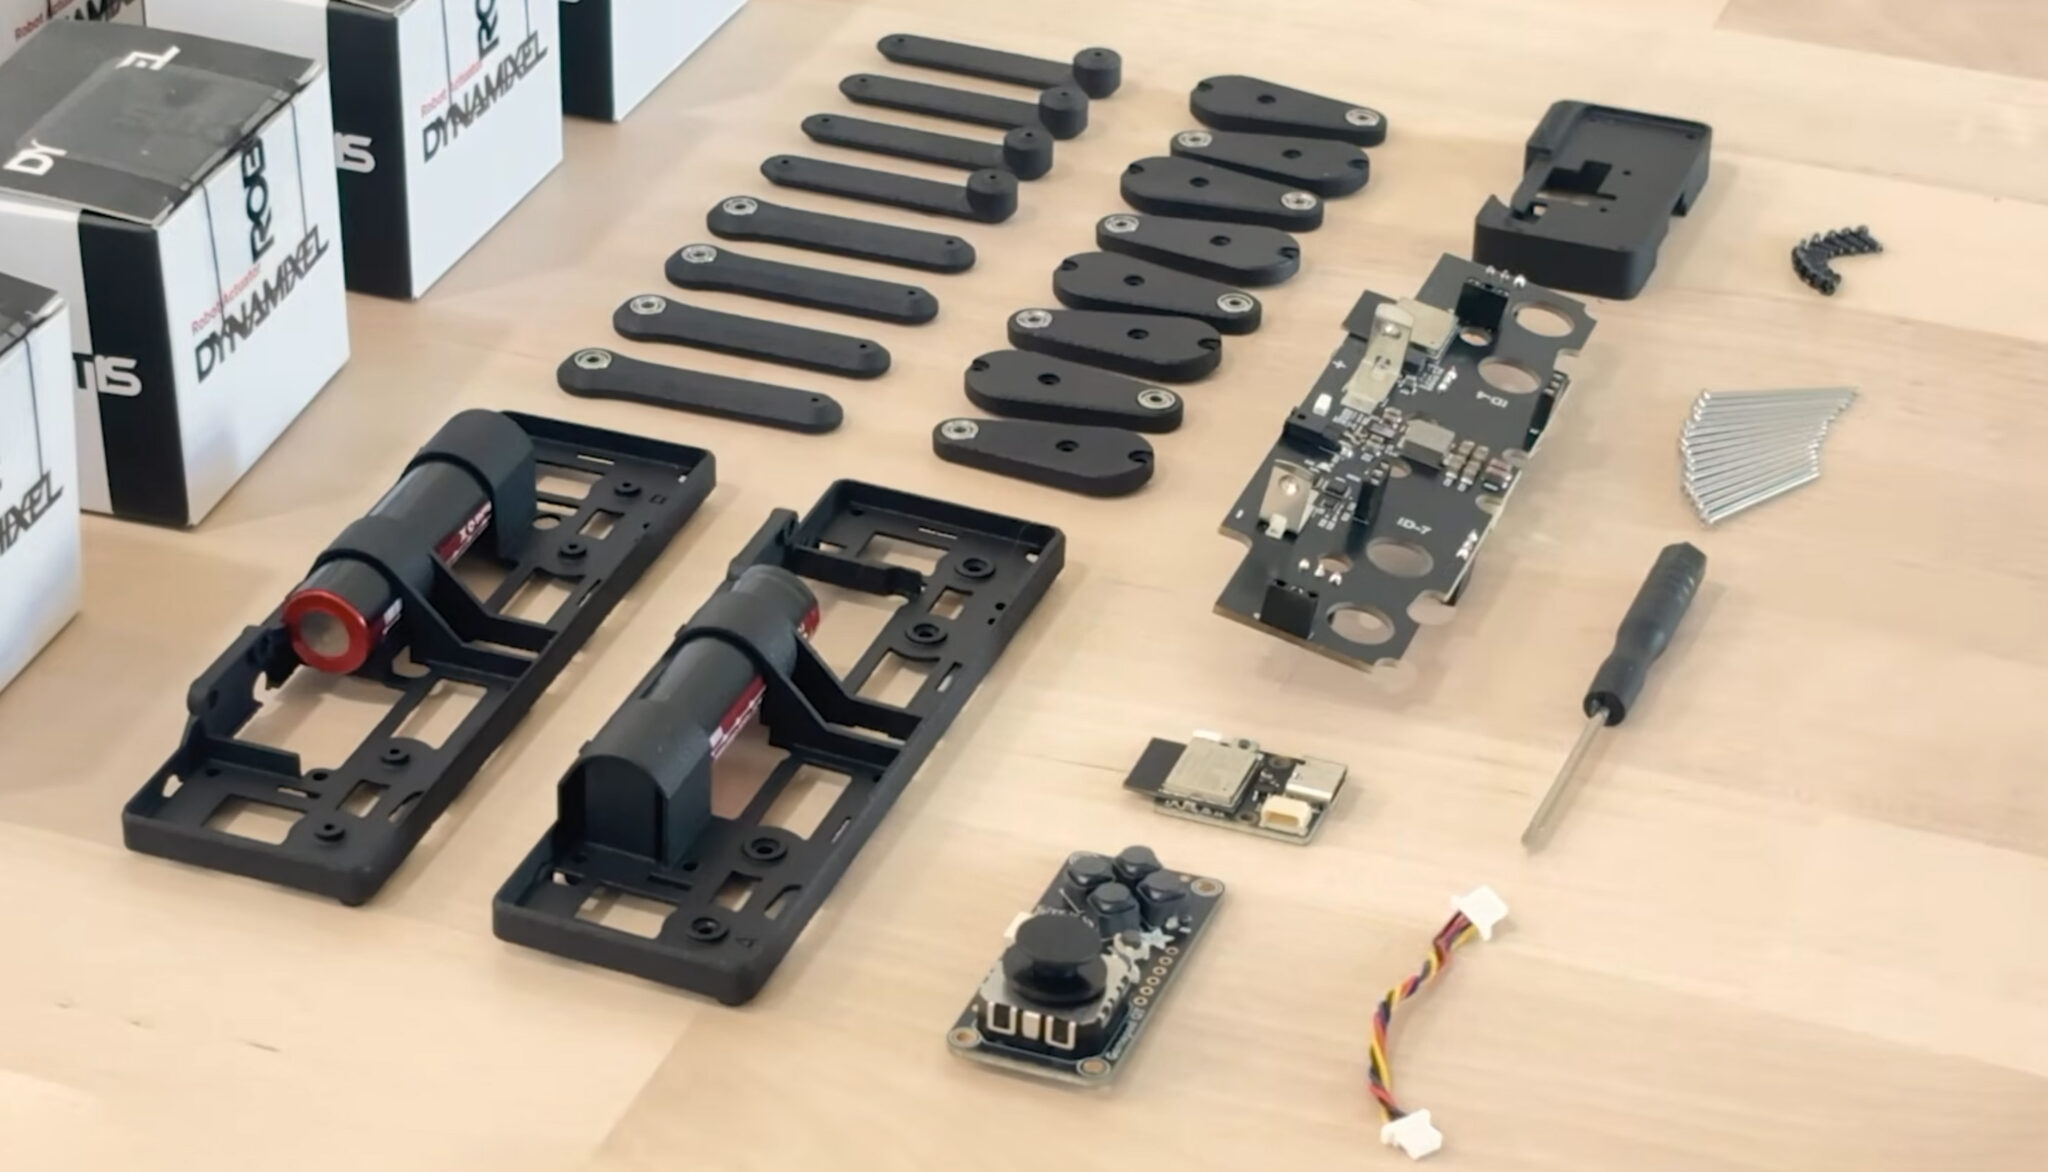
Q8botOne доступен на Crowd Supply с целью финансирования в размере $10,000. Базовая версия Q8botOne Robot Kit стоит $199, но в этот уровень не входят восемь приводов DYNAMIXEL, которые необходимо приобрести отдельно. Полностью собранная версия, включающая все приводы и предварительно запрограммированные платы, стоит $599. Доставка бесплатна по всему миру, начало поставок ожидается в конце марта 2027 года.
Выражаем свою благодарность источнику, с которого взята и переведена статья, сайту cnx-software.com.
Оригинал статьи вы можете прочитать здесь.