3D-камеры Sipeed MetaSense RGB ToF созданы для микроконтроллеров и роботов на базе операционной системы ROS (краудфандинг)

На днях мы писали о камере Arducam ToF, чтобы добавить измерение глубины в Raspberry Pi, но теперь есть больше вариантов, поскольку компания Sipeed представила семейство камер MetaSense ToF (Time-of-Flight) для микроконтроллеров и роботов, работающих под управлением ROS и включающей две модели, предлагающие различные наборы функций и возможностей.

USB — камера MetaSense A075V предлагает разрешение по глубине 320 × 240, а также дополнительный датчик RGB, блок IMU и ЦП со встроенным NPU, что делает ее идеальной для роботов ROS 1/2, в то время как более дешевая камера MetaSense A010 ToF предлагает с разрешением до 100×100, интегрирует 1,14-дюймовый ЖК-дисплей для визуализации данных о глубине в режиме реального времени и может быть подключен к хосту микроконтроллера или даже к Raspberry Pi через UART или USB.

Читать далее «3D-камеры Sipeed MetaSense RGB ToF созданы для микроконтроллеров и роботов на базе операционной системы ROS (краудфандинг)»

Radxa CM5 — модуль Rockchip RK3588S (отчасти), совместимый с Raspberry Pi CM4.

Radxa работает над вычислительным модулем ROCK 5 (он же Radxa CM5), системой-на-модуле, совместимым с Raspberry Pi CM4, но основанным на более мощном восьмиъядерном процессоре Rockchip RK3588S Cortex-A76/A55 SoC.

Как и вычислительный модуль Raspberry Pi 4, он имеет форм-фактор 55 x 40 мм, но вместо двух 100-контактных межплатных разъемов высокой плотности модуль включает три для обслуживания дополнительных входов/выходов от процессор Rockchip, точно так же, как они сделали для Radxa CM3 , оснащенного процессором Rockchip RK3566.

Читать далее «Radxa CM5 — модуль Rockchip RK3588S (отчасти), совместимый с Raspberry Pi CM4.»

Высокоэффективный нейроморфный чип Intel Loihi 2 работает с платформой с открытым исходным кодом Lava.

Нейроморфные чипы-ускорители ИИ, основанные на импульсных нейронных сетях (SNN), которые мы видели в таких компаниях, как Innatera или Brainchip, в будущем будут все более и более востребованы, поскольку они обеспечивают гораздо более высокую эффективность по сравнению с традиционными глубокими нейронными сетями (DNN). решения.

Intel также работает над SNN и недавно анонсировала нейроморфный исследовательский чип второго поколения Loihi 2 , с числом нейронов до 1 миллиона (в среднем в человеческом мозге их 86 миллиардов), который обеспечивает до 175 раз меньшее количество энергии для изучения нового экземпляра объекта с аналогичной или лучшей скоростью и точностью по сравнению с обычными методы, работающие на центральном процессоре (CPU).

Читать далее «Высокоэффективный нейроморфный чип Intel Loihi 2 работает с платформой с открытым исходным кодом Lava.»

AAEON запускает комплекты для разработки роботов UP Xtreme i11 и UP Squared 6000

Сообщество AAEON UP Bridge the Gap в партнерстве с Intel выпустило два комплекта для разработки роботов на базе одноплатных компьютеров UP Xtreme i11 или UP Squared 6000, чтобы упростить оценку и разработку робототехники.

Оба набора для разработки роботов поставляются с прототипом четырехколесного робота, который может двигаться во всех направлениях, ощущать и отображать окружающую среду, избегать препятствий и обнаруживать людей и объекты. Поскольку эти возможности уже реализованы, пользователи могут сэкономить время и деньги, работая над дальнейшей настройкой для конкретных случаев использования.

Читать далее «AAEON запускает комплекты для разработки роботов UP Xtreme i11 и UP Squared 6000»

3,5-дюймовый SBC WAFER-TGL-U на базе Tiger Lake предлагает 3x 2.5GbE порта, SATA и 4x интерфейса дисплея

IEI WAFER-TGL-U — это 3,5-дюймовый одноплатный компьютер на базе SoC Intel Tiger Lake UP3 с оперативной памятью до 32 Гб, SATA хранилищем, тремя Ethernet портами (2,5 Гбит / с), четырьмя интерфейсами дисплея, включая HDMI, DisplayPort и с фирменным слотом iDPM 3040 для eDP / LVDS / VGA, а также четырьмя портами USB 3.2.

Плата также поставляется с разъемами M.2 для добавления сотовой связи 4G LTE или 5G, несколькими портами RS232 / RS422 / RS485, так же компания IEI утверждает, что она идеально подходит для применения в ограниченном пространстве, таком как AGV (автоматизированное управляемое транспортное средство), AMR (автономный робот), небольшие шкафы на заводах и так далее. Читать далее «3,5-дюймовый SBC WAFER-TGL-U на базе Tiger Lake предлагает 3x 2.5GbE порта, SATA и 4x интерфейса дисплея»

Обучающий мобильный робот SyncBot поддерживает контроллер NVIDIA Xavier NX или Intel Tiger Lake

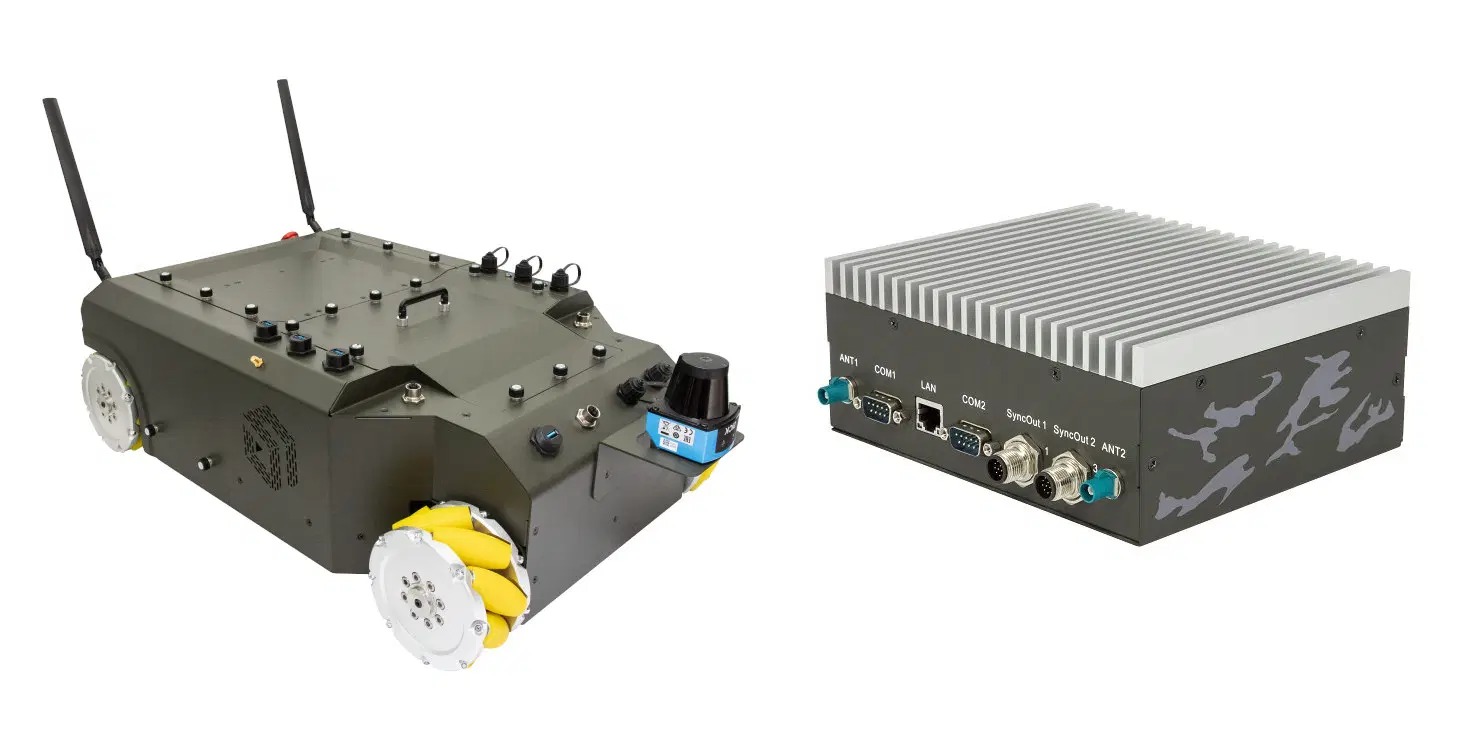
Syncbotic Syncbot — это четырехколесная платформа автономного мобильного робота (AMR) для исследований и обучения, которая может быть оснащена контроллером NVIDIA Xavier NX или Intel Apollo Lake/Tiger Lake под управлением операционной системы Ubuntu 20.04 с платформой ROS 2 и поставляется с платой MCU управления движением с ведущим устройством EtherCat и работающей Zephyr OS.

Робот оснащен четырьмя серводвигателями TECO мощностью 400 Вт, может выдерживать полезную нагрузку до 80 кг для датчиков и манипулятора, имеет выходную мощность 12 В и 24 В для датчиков, четыре порта USB 3.0, а также может быть оснащен комплектом из восьми камер с камерами Intel RealSense и ToF.’

Читать далее «Обучающий мобильный робот SyncBot поддерживает контроллер NVIDIA Xavier NX или Intel Tiger Lake»

Android 13 уже работает на платформах Qualcomm Robotics RB3 и RB5.

Платы Qualcomm Robotics RB3 (также известные как DragonBoard 845c) и Robotics RB5  уже могут поддерживать Android 13, всего через несколько дней после того, как исходный код был отправлен в AOSP (Android Open Source Project).

Когда-то (то есть несколько лет назад) потребовались бы недели, а скорее месяцы, чтобы портировать последнюю версию Android (AOSP) на конкретный одноплатный компьютер. Но благодаря таким инициативам, как Project Treble, эталонные платы Android, такие как DragonBoard 845c (RB3), HiKey 960, Khadas VIM3 и Qualcomm Robotics Board RB5, теперь могут получить последнюю версию Android и запустить ее в течение нескольких дней.

Читать далее «Android 13 уже работает на платформах Qualcomm Robotics RB3 и RB5.»

Робот с двумя руками myBuddy 280 оснащен контроллерами Raspberry Pi 4 SBC и ESP32

Elephants Robotics myBuddy 280, также известный как myBuddy 280 Pi — это двурукий робот с 7-дюймовым дисплеем на базе Raspberry Pi 4 SBC, предназначенный для образования, а также имеющий три основных модуля M5Stack на основе ESP32, которые помогают с внутренней связью между двигателем и платой Raspberry Pi.

Читать далее «Робот с двумя руками myBuddy 280 оснащен контроллерами Raspberry Pi 4 SBC и ESP32»