Adafruit Metro ESP32-P4 Hydra – плата ESP32-P4 + ESP32-C6 в форм-факторе Arduino UNO с WiFi 6 и интерфейсами MIPI

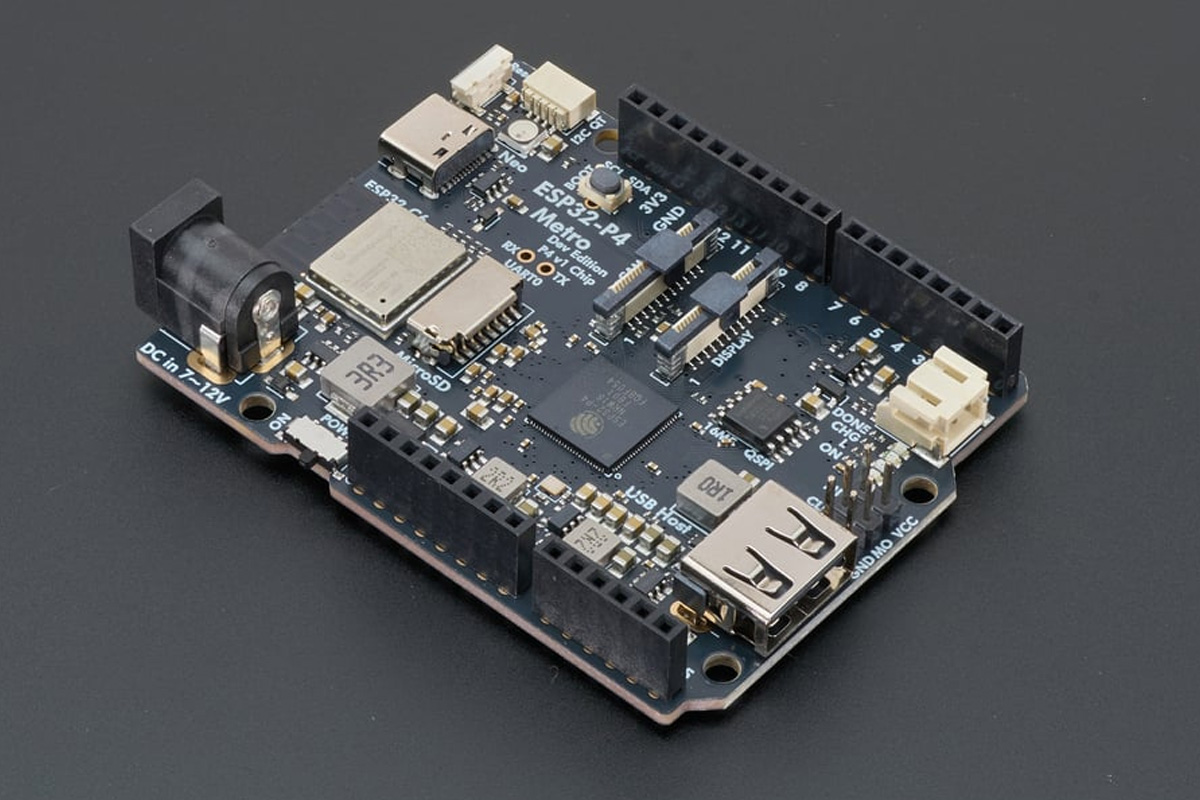
Adafruit выпустила Metro ESP32-P4 Hydra — отладочную плату в форм-факторе Arduino UNO с ESP32-P4, 16 МБ PSRAM и 16 МБ NOR flash, а также ESP32-C6 для подключения по WiFi 6, Bluetooth 5.3 LE, Thread и Zigbee.

Другие особенности включают совместимые с Raspberry Pi интерфейсы MIPI DSI и CSI, хост-порт USB 2.0 High-Speed, слот для карт microSD и разъёмы расширения Arduino UNO. Плата также включает разъём STEMMA QT, зарядку LiPo-аккумулятора и несколько вариантов подачи питания, что делает её подходящей для HMI, камер и IoT-приложений.
Читать далее «Adafruit Metro ESP32-P4 Hydra – плата ESP32-P4 + ESP32-C6 в форм-факторе Arduino UNO с WiFi 6 и интерфейсами MIPI»

Deki Engine – ESP32 получает редактор с открытым исходным кодом в стиле Unity и 2D-игровой движок на C++

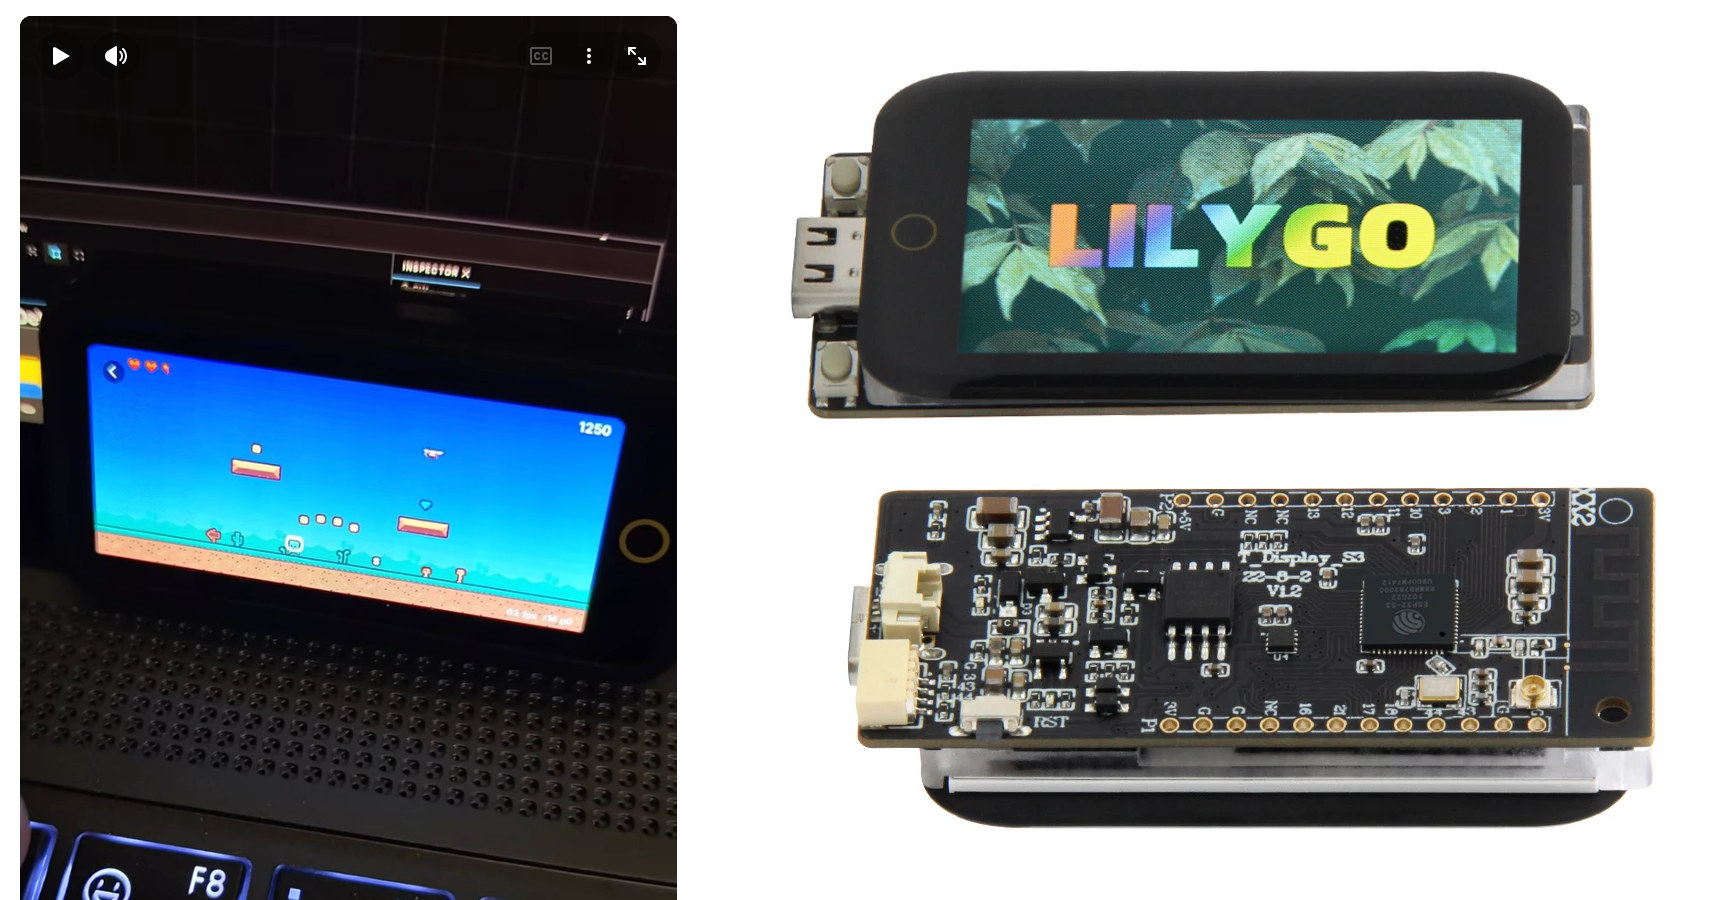
Deki Engine — это модульный движок на C++ с открытым исходным кодом и визуальным редактором в стиле Unity для встраиваемых устройств, в настоящее время оптимизированный для платформ ESP32, таких как LilyGO T-Deck Plus , T-Display S3 AMOLED , и вскоре Elecrow CrowPanel Advanced 7″ ESP32-P4 .

Редактор доступен для Windows и Linux с компилятором для 2D-графического движка, а всё выпускается под лицензией Apache 2.0 на GitHub . Проект также работает на настольных компьютерах через SDL3, что может быть удобно при разработке.

Читать далее «Deki Engine – ESP32 получает редактор с открытым исходным кодом в стиле Unity и 2D-игровой движок на C++»

Поворотный энкодер с 1,8-дюймовым сенсорным дисплеем получил обновление до SoC ESP32-S31

После обзора 4,3-дюймовой платы разработки с дисплеем на ESP32-S31 , читатель Facebook обратил внимание на поворотный энкодер GUITION JC3636F118C-I-YR1 со встроенным 1,8-дюймовым сенсорным дисплеем.

Похоже, это обновление более ранней модели ESP32-S3, теперь оснащённое SoC ESP32-S31NRV16 с WiFi 6, Bluetooth 5.4 и 802.15.4 и 16 МБ PSRAM. Поворотная ручка также включает 16 МБ SPI flash, динамик, микрофон и опциональную аккумуляторную батарею.

Читать далее «Поворотный энкодер с 1,8-дюймовым сенсорным дисплеем получил обновление до SoC ESP32-S31»

VIEWE выпускает 4,3-дюймовую плату разработки с дисплеем на ESP32-S31

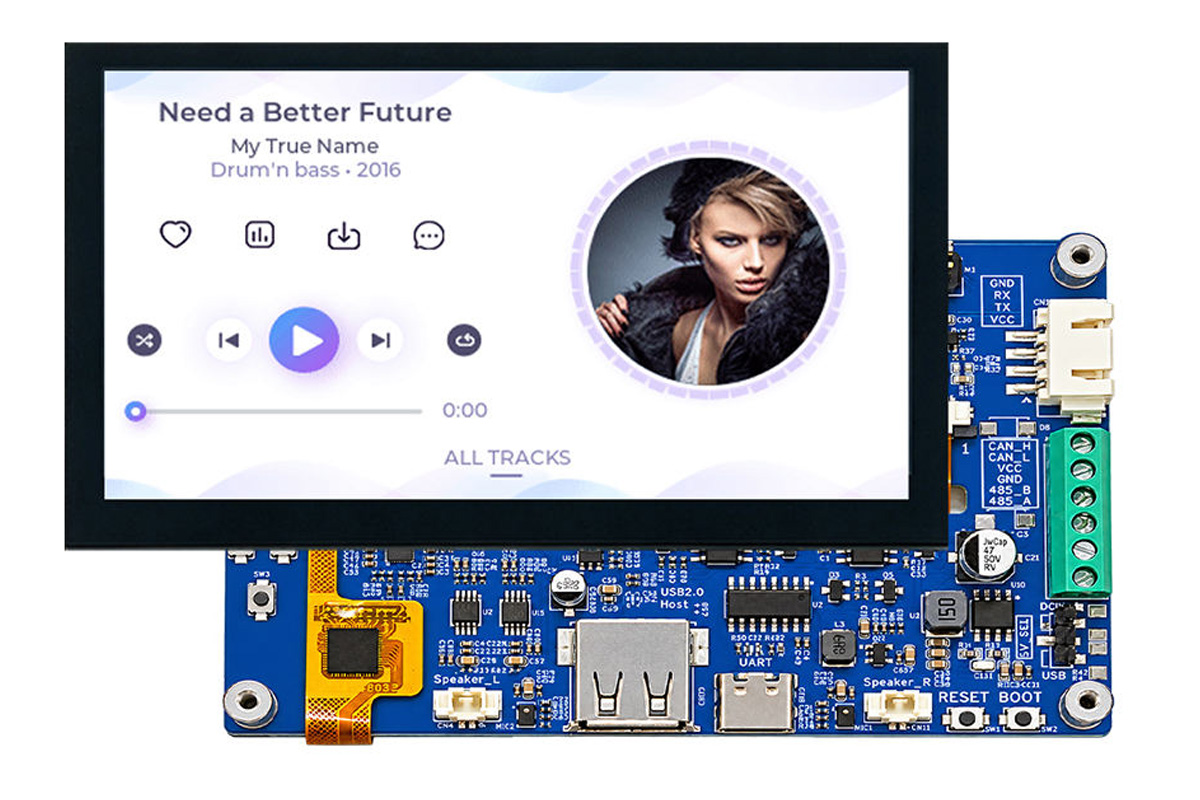
VIEWE представила PLCM-UES31S043H800V480C-U — 4,3-дюймовый модуль умного дисплея, который, судя по всему, является первой сторонней платой разработки на базе нового микроконтроллера ESP32-S31.

Плата включает 4,3-дюймовый дисплей с Wi-Fi 6 в диапазоне 2,4 ГГц, Bluetooth 5.4 LE и Classic, а также IEEE 802.15.4 для Zigbee и Thread. Также предусмотрены порты USB-C и USB-A, слот для карты microSD, интерфейсы RS485 и CAN и 20-контактный разъём расширения GPIO с UART и I2C. На плате также размещены аудиокодек ES8389, два усилителя NS4150B, два встроенных микрофона, четыре кнопки, подключённые к АЦП, светодиод WS2812B RGB и кнопки BOOT/RESET. Питание осуществляется от источника 5 В, поддерживается рабочий диапазон температур от -20 °C до +70 °C.

Читать далее «VIEWE выпускает 4,3-дюймовую плату разработки с дисплеем на ESP32-S31»

Q8botOne – четвероногий робот размером с ладонь с открытым исходным кодом на ESP32-C3 с интеллектуальными приводами DYNAMIXEL (краудфандинг)

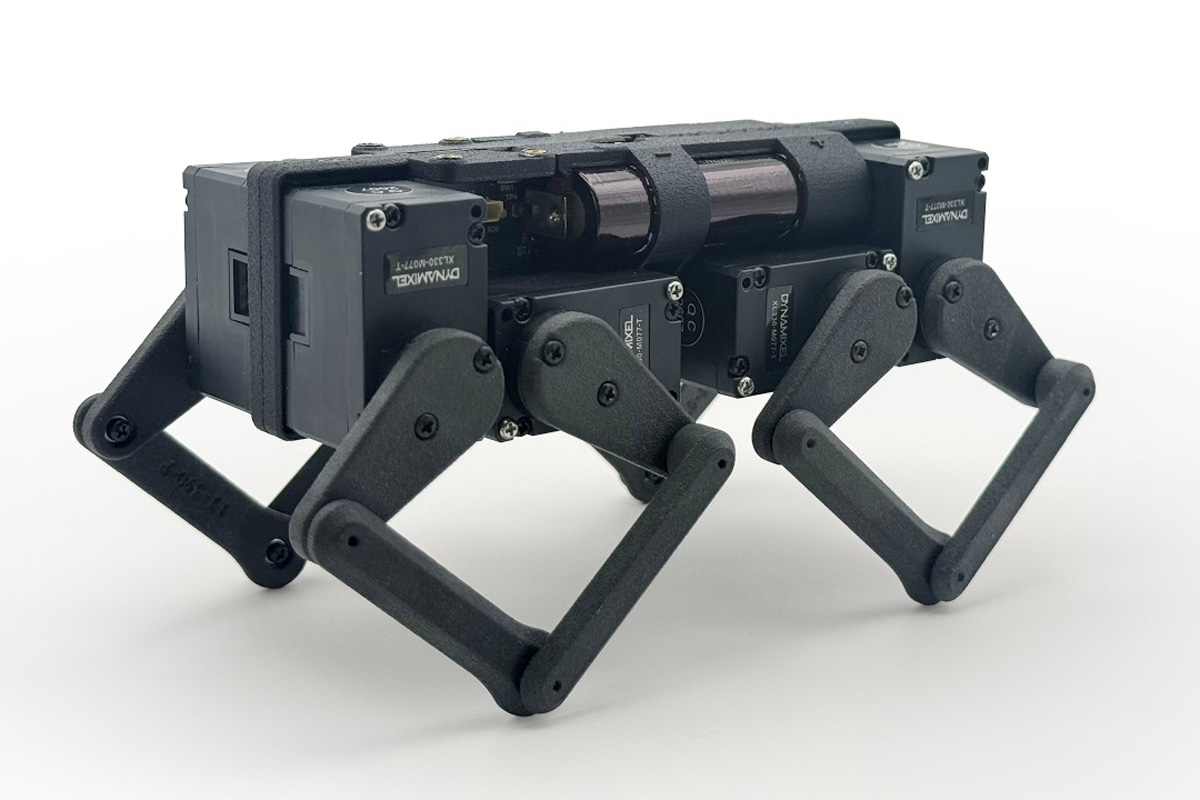
ZeroWire Robotics Q8botOne — это четвероногий робот размером с ладонь с открытым исходным кодом, построенный на базе микроконтроллера ESP32-C3 и интеллектуальных приводов ROBOTIS DYNAMIXEL. Благодаря уникальной архитектуре без проводов все компоненты робота интегрированы на центральную печатную плату, которая также используется в качестве несущего шасси.

Робот примерно размером со смартфон и может бегать трусцой, прыгать и нести груз до двух раз больше собственного веса в 250 граммов. Основная PCB использует специализированный понижающий преобразователь 6 В/16 А для питания двигателей и включает систему управления батареей для двух литий-ионных элементов 14500. Для управления в комплект входит отдельная PCB контроллера ESP32-C3 с Adafruit Mini I2C Gamepad.

Читать далее «Q8botOne – четвероногий робот размером с ладонь с открытым исходным кодом на ESP32-C3 с интеллектуальными приводами DYNAMIXEL (краудфандинг)»

Прошивка DSPi превращает Raspberry Pi RP2040/RP2350 в USB-звуковую карту со встроенным DSP-движком

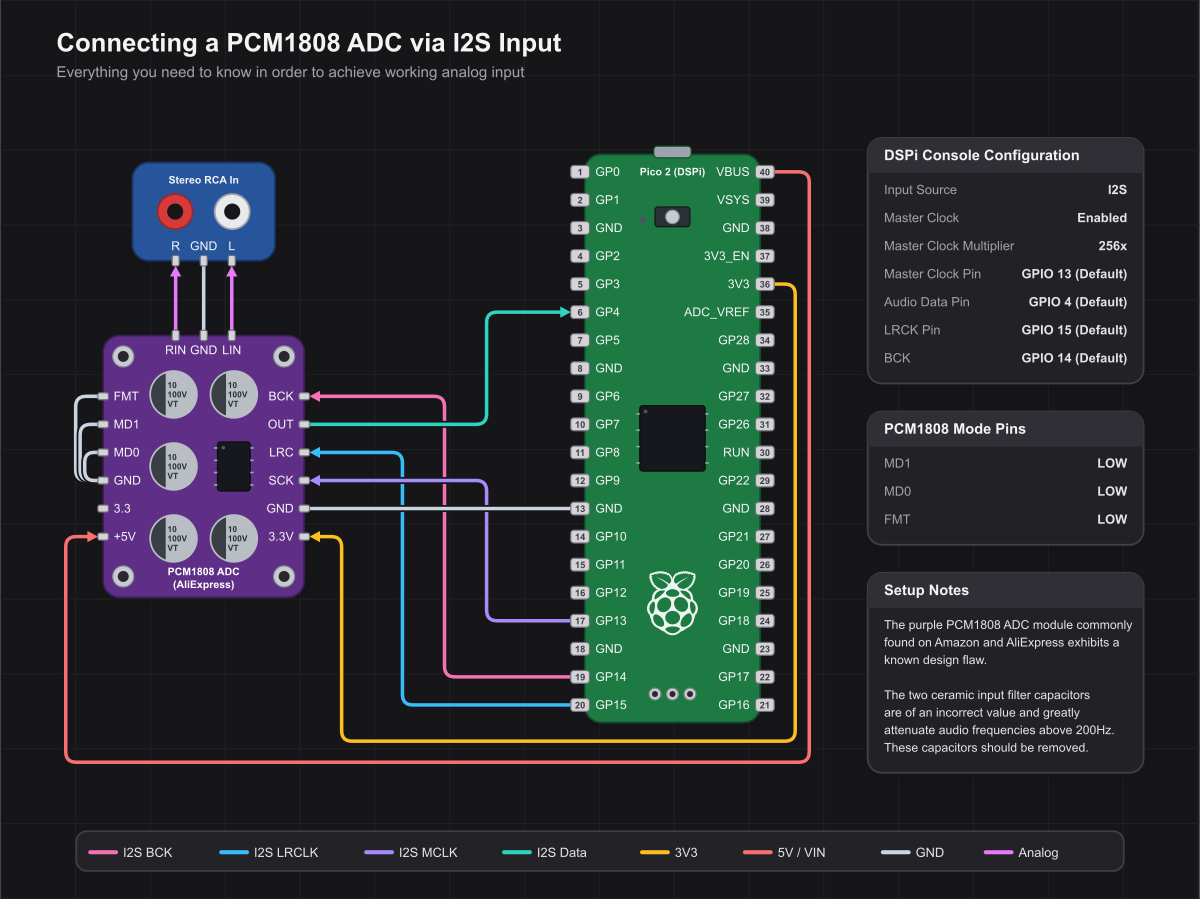
DSPi — это полнофункциональная прошивка аудио DSP для Raspberry Pi Pico, Pico 2 и других плат Raspberry Pi RP2040/RP2350, которая превращает их в USB-звуковую карту со встроенным DSP.

Она позволяет пользователям использовать такие важные инструменты, как коррекция акустики помещения, активные кроссоверы, параметрический эквалайзер, временное выравнивание и многое другое, и по сути работает как обычная звуковая карта на компьютере.

Читать далее «Прошивка DSPi превращает Raspberry Pi RP2040/RP2350 в USB-звуковую карту со встроенным DSP-движком»

OpenArm 2.0 – роботизированная рука с открытым исходным кодом и 7 степенями свободы, суставами QDD, двусторонней силовой обратной связью и камерой в кисти

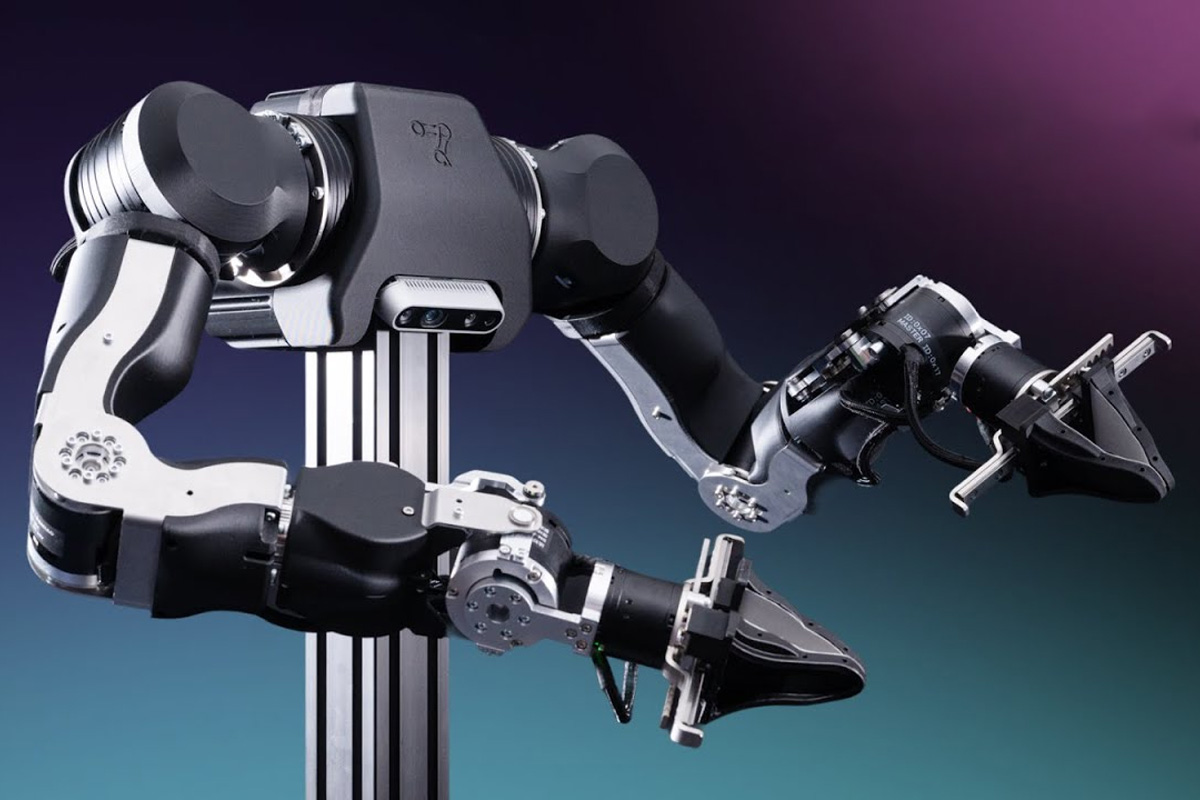
OpenArm 2.0 от базирующейся в Токио компании Enactic — это роботизированный манипулятор с 7-DOF на основе открытого аппаратного обеспечения, предназначенный для исследований в области физического ИИ, телеуправления и сбора данных при насыщенном контактном взаимодействии. Он использует обратимые шарниры с квазипрямым приводом (QDD) для обеспечения податливого движения и двустороннего управления с силовой обратной связью.

Манипулятор рассчитан на номинальную полезную нагрузку 4,1 кг и пиковую 6 кг, поддерживает управление CAN-FD с частотой 1 кГц и оснащён компактным параллельным захватом с камерой, встроенной в захват, и сменными пальцами. Поддерживает двустороннее телеуправление с силовой обратной связью, компенсацию силы тяжести и податливое взаимодействие; его конструкция выполнена из алюминия и нержавеющей стали, а основание — рама MISUMI. Экосистема также включает OpenArm Cell для стандартизированной оценки и OpenArm KER — реплику без двигателей для телеуправления и сбора данных. С открытым исходным кодом доступны CAD, BOM, прошивка, ПО управления, ROS 2, MuJoCo, Isaac Lab и инструменты для работы с наборами данных, поддерживающие такие приложения, как имитационное обучение, обучение с подкреплением, перенос из симуляции в реальность и роботизированная манипуляция.

Читать далее «OpenArm 2.0 – роботизированная рука с открытым исходным кодом и 7 степенями свободы, суставами QDD, двусторонней силовой обратной связью и камерой в кисти»

Отладочная плата ESP32-C5 оснащена 3,5-дюймовым сенсорным LCD-дисплеем, опциональной камерой и аккумулятором

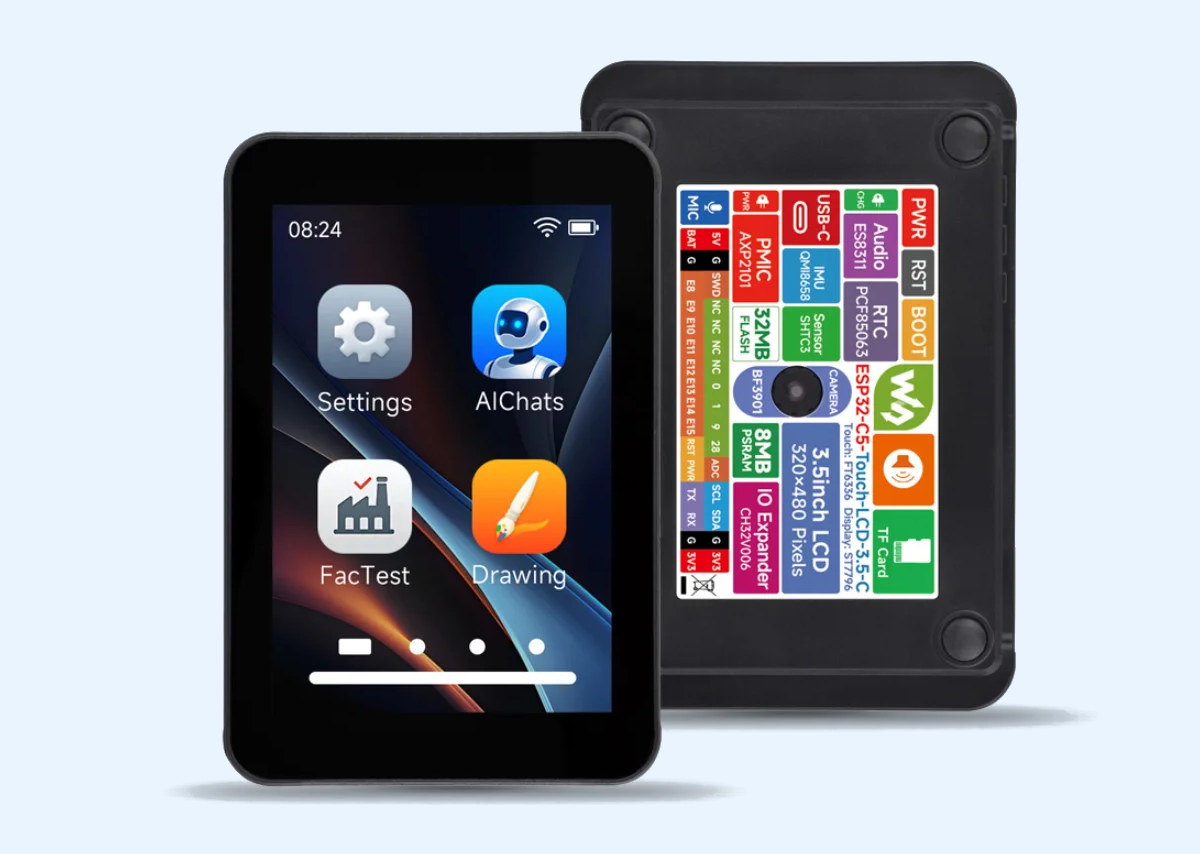
Waveshare ESP32-C5-Touch-LCD-3.5 — еще одна отладочная плата ESP32-C5 со встроенным дисплеем, но оснащенная более крупным 3,5-дюймовым цветным сенсорным LCD-дисплеем и опциональной камерой BF3901 низкого разрешения (0,08 Мп) и/или аккумулятором емкостью 500 мАч.

Также плата оснащена разъемом для динамика и встроенным микрофоном для голосового взаимодействия, 6-осевым IMU и сенсором температуры и влажности, слотом для карты microSD для дополнительного хранилища и 32-контактным разъемом GPIO для расширения.

Читать далее «Отладочная плата ESP32-C5 оснащена 3,5-дюймовым сенсорным LCD-дисплеем, опциональной камерой и аккумулятором»